Schnellantwort
Human Position Estimator For Mobile Robots is an open source FPGA project from Hackster.io, indexed by ZouIC. Nutzen Sie die Hardwarebeschleunigung des KV260, um eine zuverlässige Schätzung der menschlichen Position durchzuführen.
- Source
- Hackster.io
- Focus
- FPGA
- Author
- Mateusz Pająk
- Published
- 2022-03-29
Häufige Fragen
What does Human Position Estimator For Mobile Robots do?
Nutzen Sie die Hardwarebeschleunigung des KV260, um eine zuverlässige Schätzung der menschlichen Position durchzuführen.
Where does Human Position Estimator For Mobile Robots come from?
ZouIC indexes it from Hackster.io, original page at https://www.hackster.io/Tai-Min/human-position-estimator-for-mobile-robots-d86454.
What stack does Human Position Estimator For Mobile Robots use?
tags AMD Xilinx, tutorial, advanced.
When was Human Position Estimator For Mobile Robots published?
The source page lists 2022-03-29.
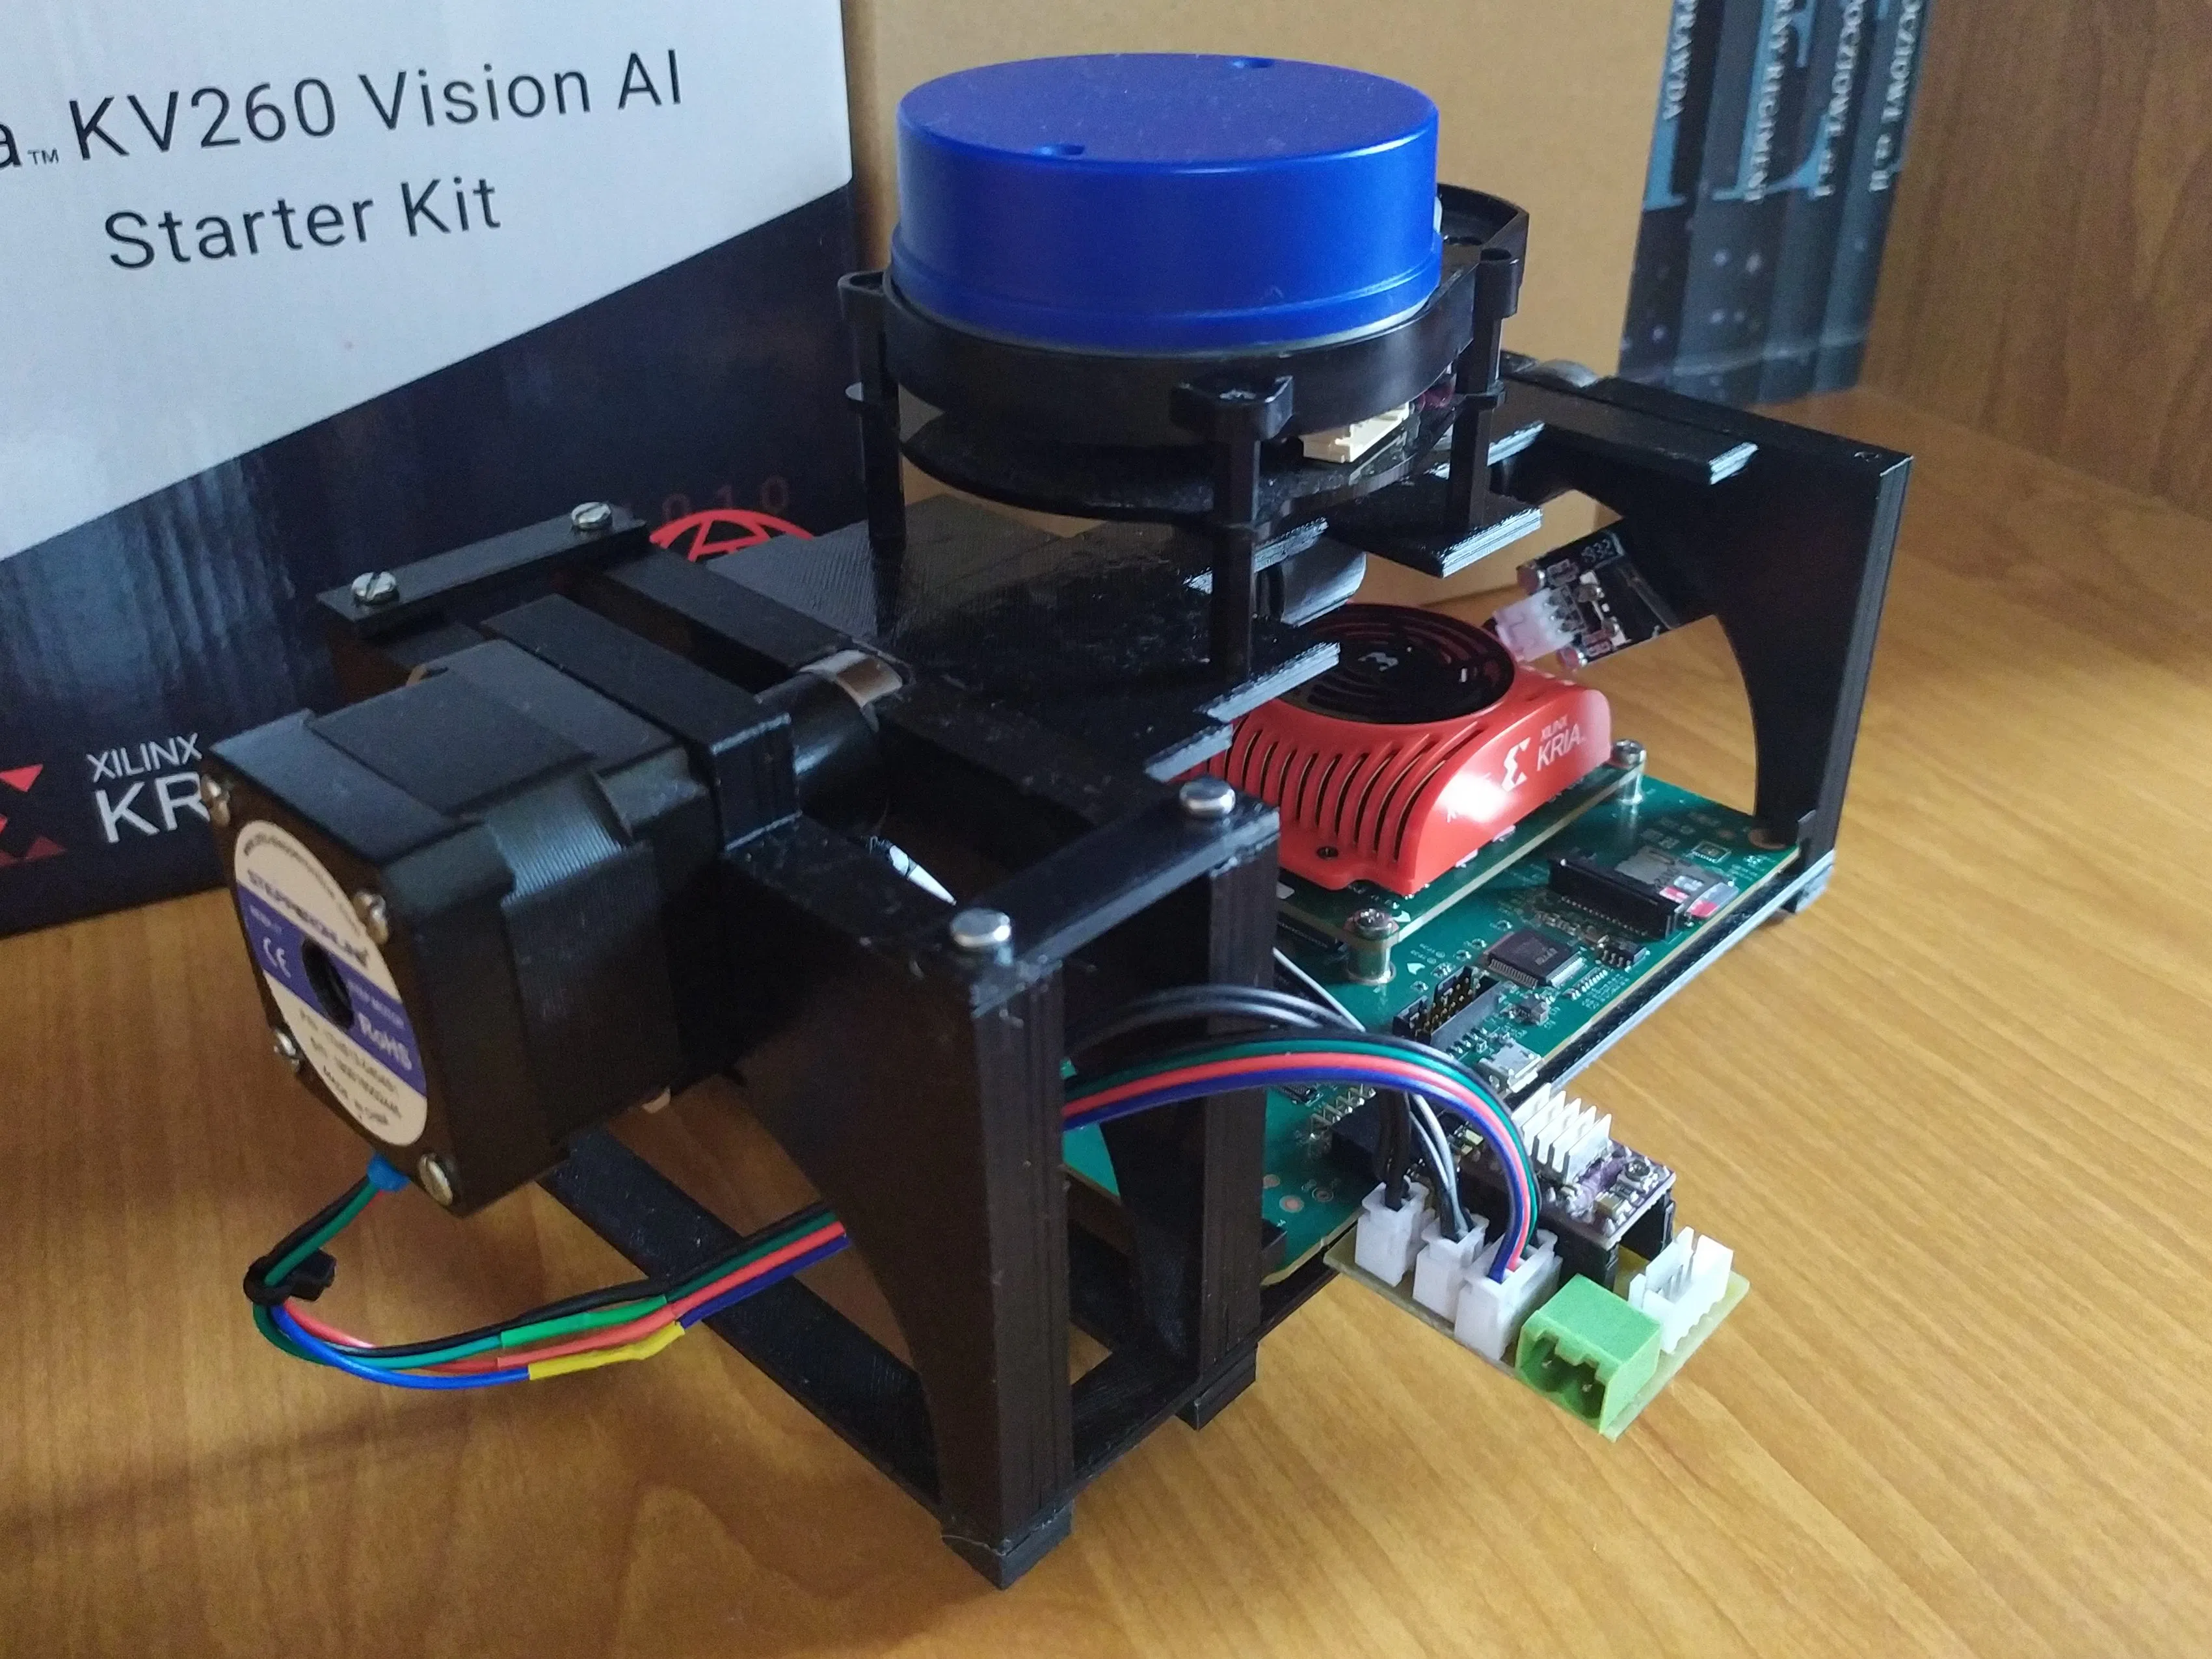
Indexiert von ZouIC von der öffentlichen Seite der Quellplattform, nur für Entwicklerreferenz. Urheberrecht und Lizenzierung bleiben bei dem Autor; Sie erhalten Code und Dateien von der ursprünglichen Plattform.
Human Position Estimator For Mobile Robots
Veröffentlicht 2022-03-29
Nutzen Sie die Hardwarebeschleunigung des KV260, um eine zuverlässige Schätzung der menschlichen Position durchzuführen
Technische Spezifikationen
Verwandte Ressourcen und Kauflinks
Statistiken
Similar Hardware Projects
Projektinformationen
Autor Info
Verwandte Links
Weiter erkunden
Zitat Hinweis
Dieser Inhalt stammt von Hackster.io Plattform,Alle Rechte sind dem ursprünglichen Autor vorbehalten. Diese Plattform bietet nur Indexierung und Zusammenfassungen. Für detaillierte Inhalte besuchen Sie bitte den ursprünglichen Link.