Alle Board-Projekte
Ausgewählte Open-Source-Board-Projekte und technische Materialien von CrowdSupply, Hackaday und Hackster.io – gebündelt an einem Ort
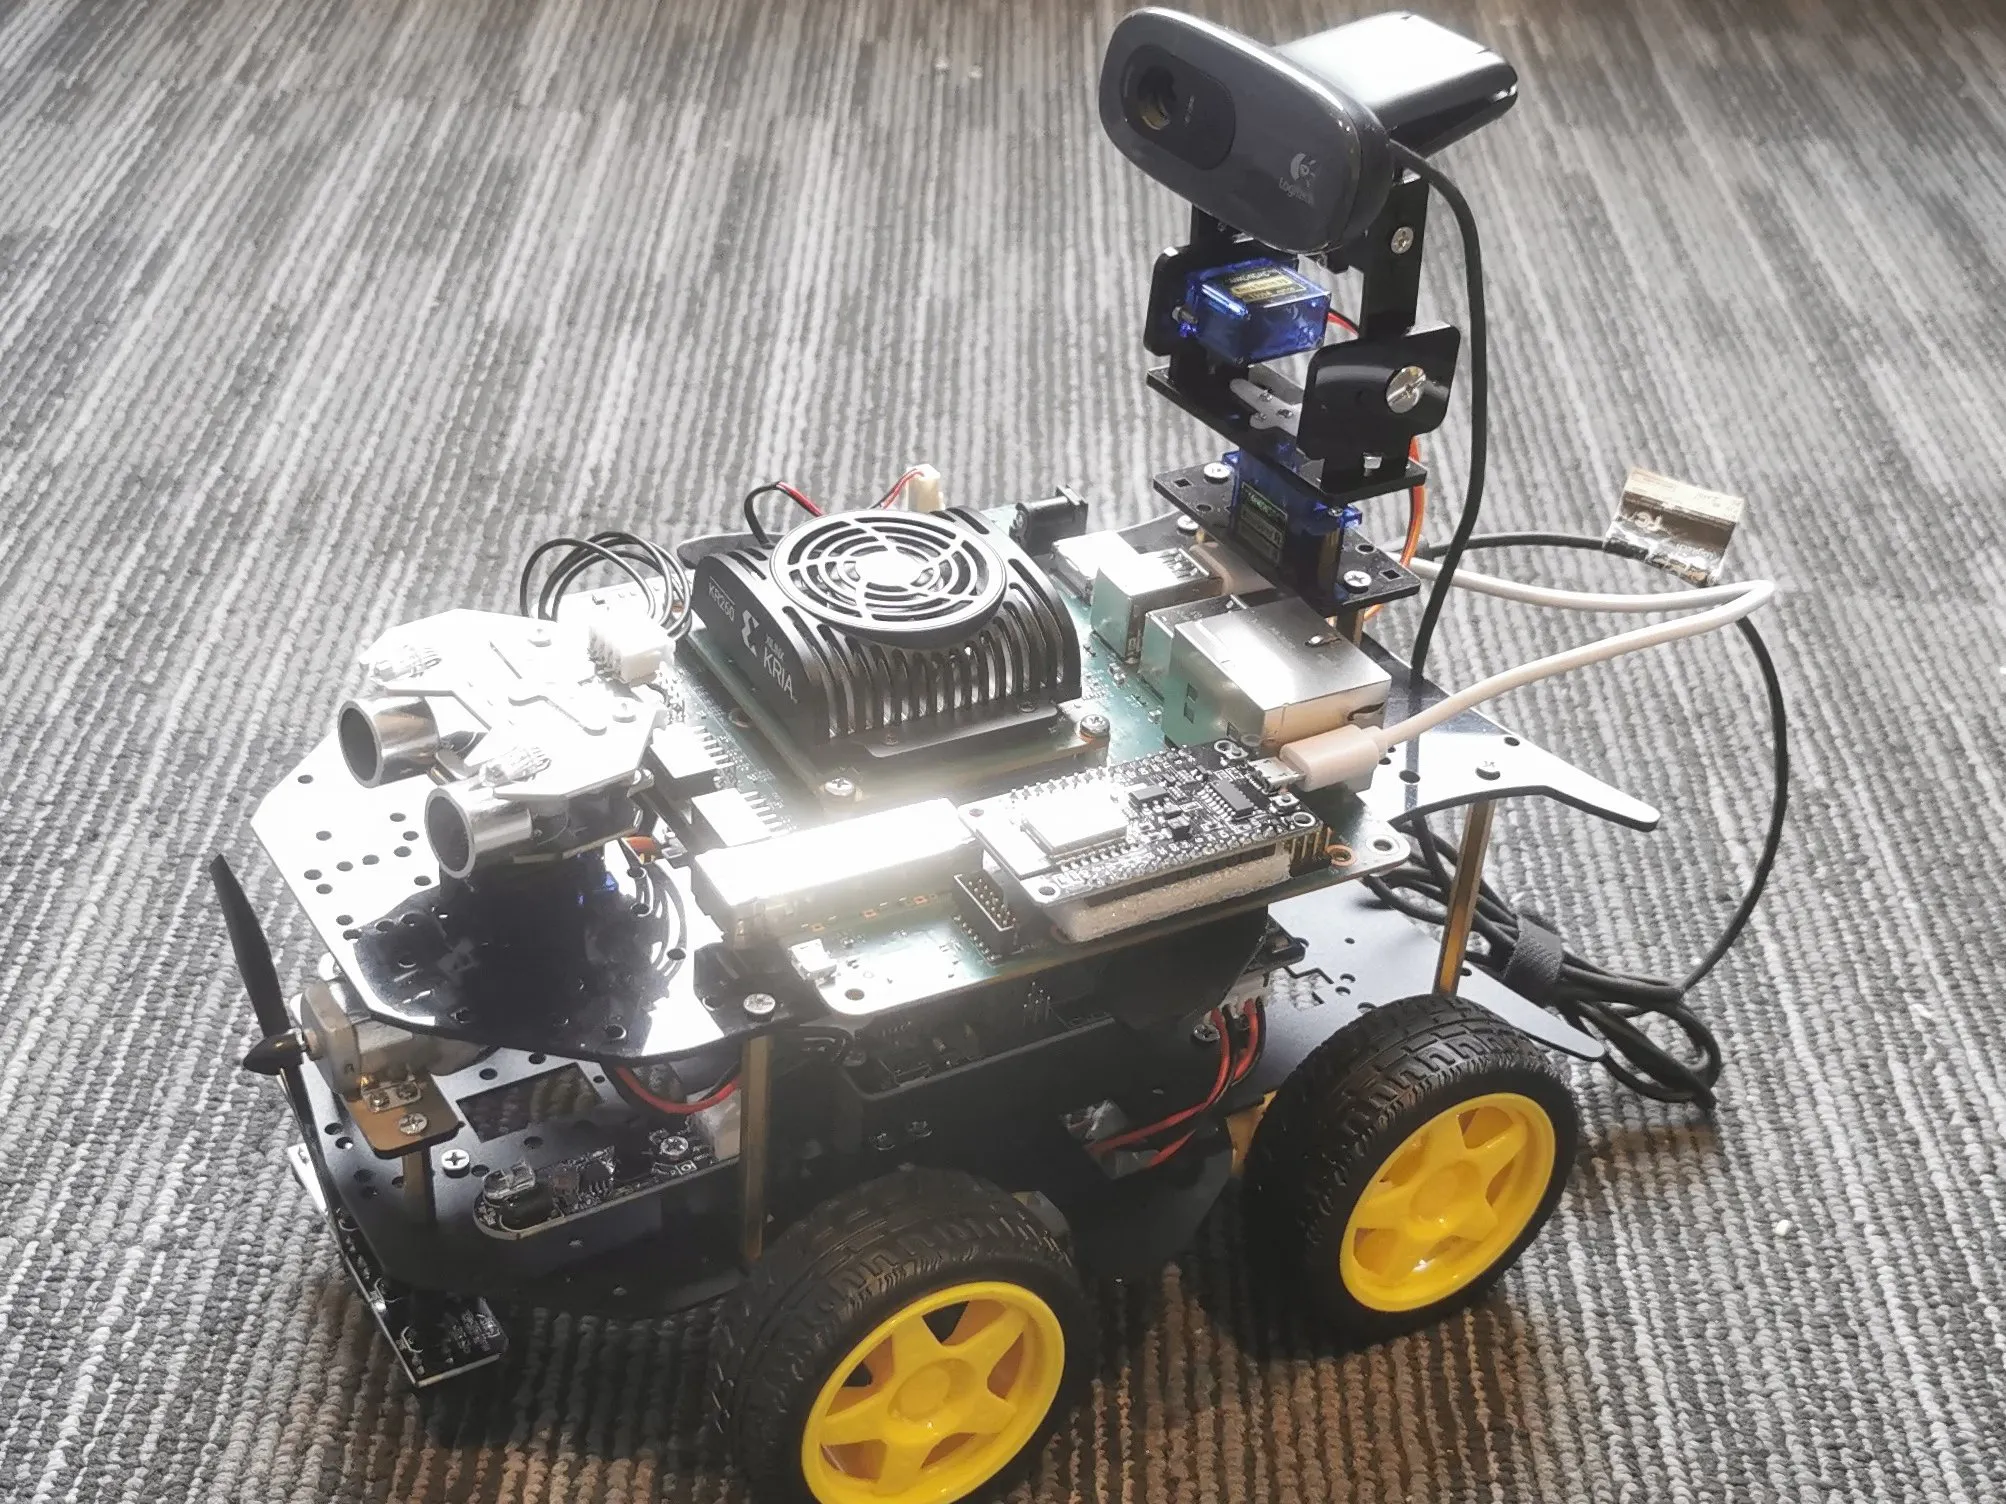
An Rail Inspection Robot for Automated Fault Detection
Ein intelligenter Schieneninspektionsrobot mit KR260 zur automatisierten Fehlererkennung in Echtzeit und zur Verbesserung der Eisenbahnsicherheit und -effizienz.

IoT JumpWay Intel® Galileo Gen 1 Basic LED Example
Einrichten Sie ein grundlegendes Gerät, das die Steuerung einer LED ermöglicht, und eine Anwendung, um mit dem Gerät zu kommunizieren und den LED-Blitz ein- und auszuschalten.
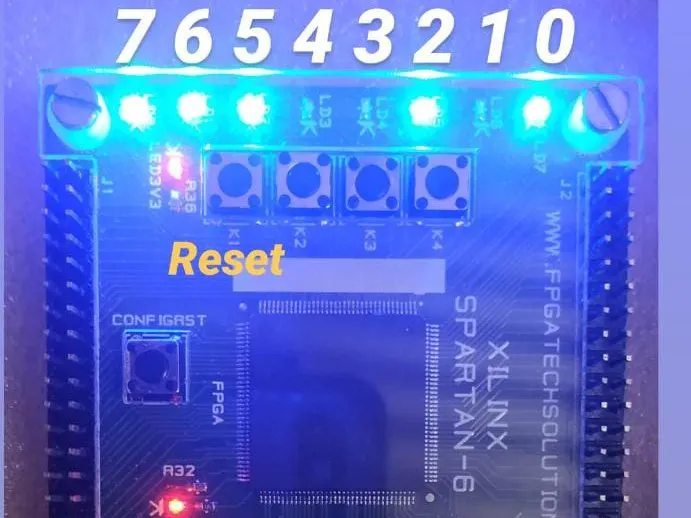
Binary updown 8 bit counter on FPGA
Binärer Updown 8-Bit-Zähler auf Xilinx Spartan 6 FPGA, der 8 Bit in binärer Form zählen kann (0 bis 255).
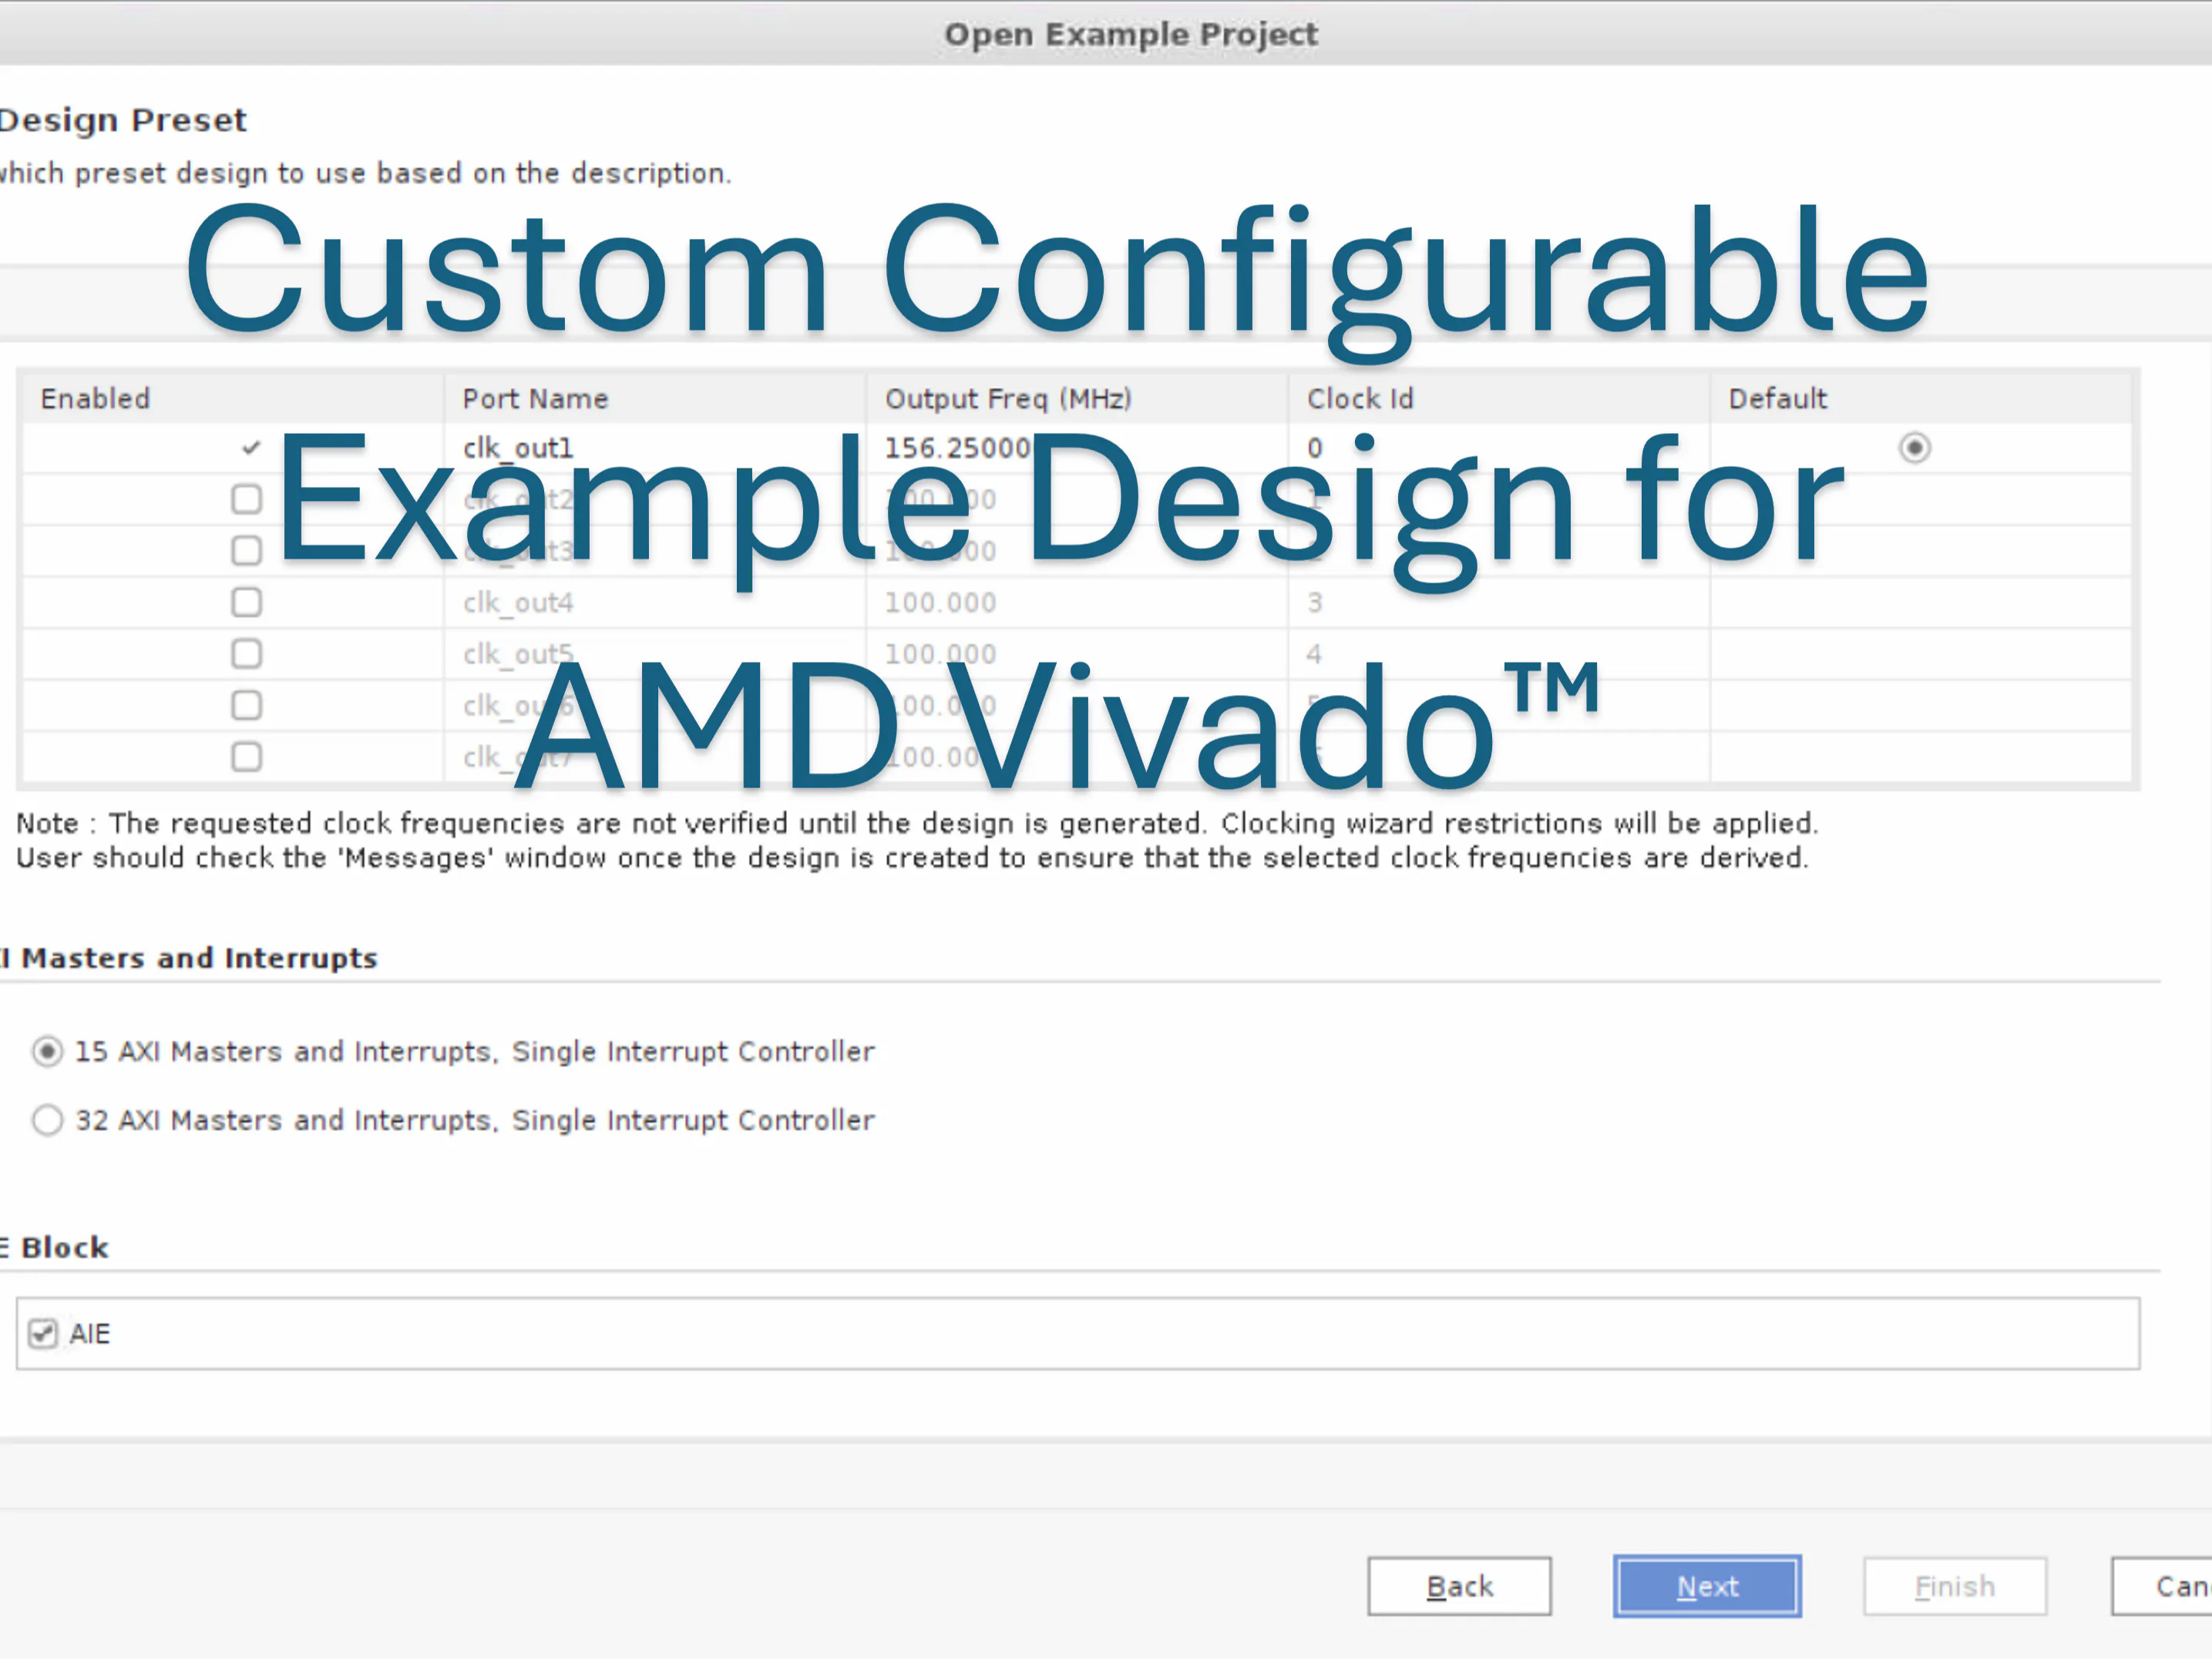
05 Create your custom Configurable Example Design in Vivado
Wussten Sie, dass Sie Ihr eigenes konfigurierbares Beispieldesign für AMD Vivado erstellen können?
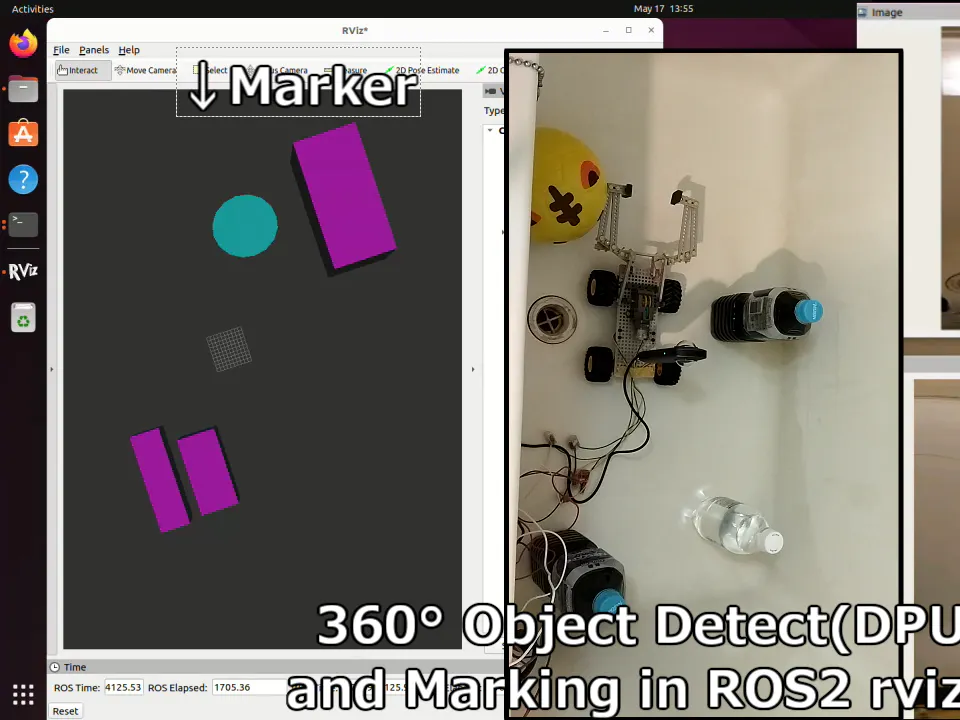
ROS2 3D Marker from 360 Live Streaming with KR260
Dieses Projekt ist Teil eines Teilprojekts des AMD Pervasive AI Developer Contest. Wir verarbeiten ROS2 3D Marker aus 360 Live Streaming.
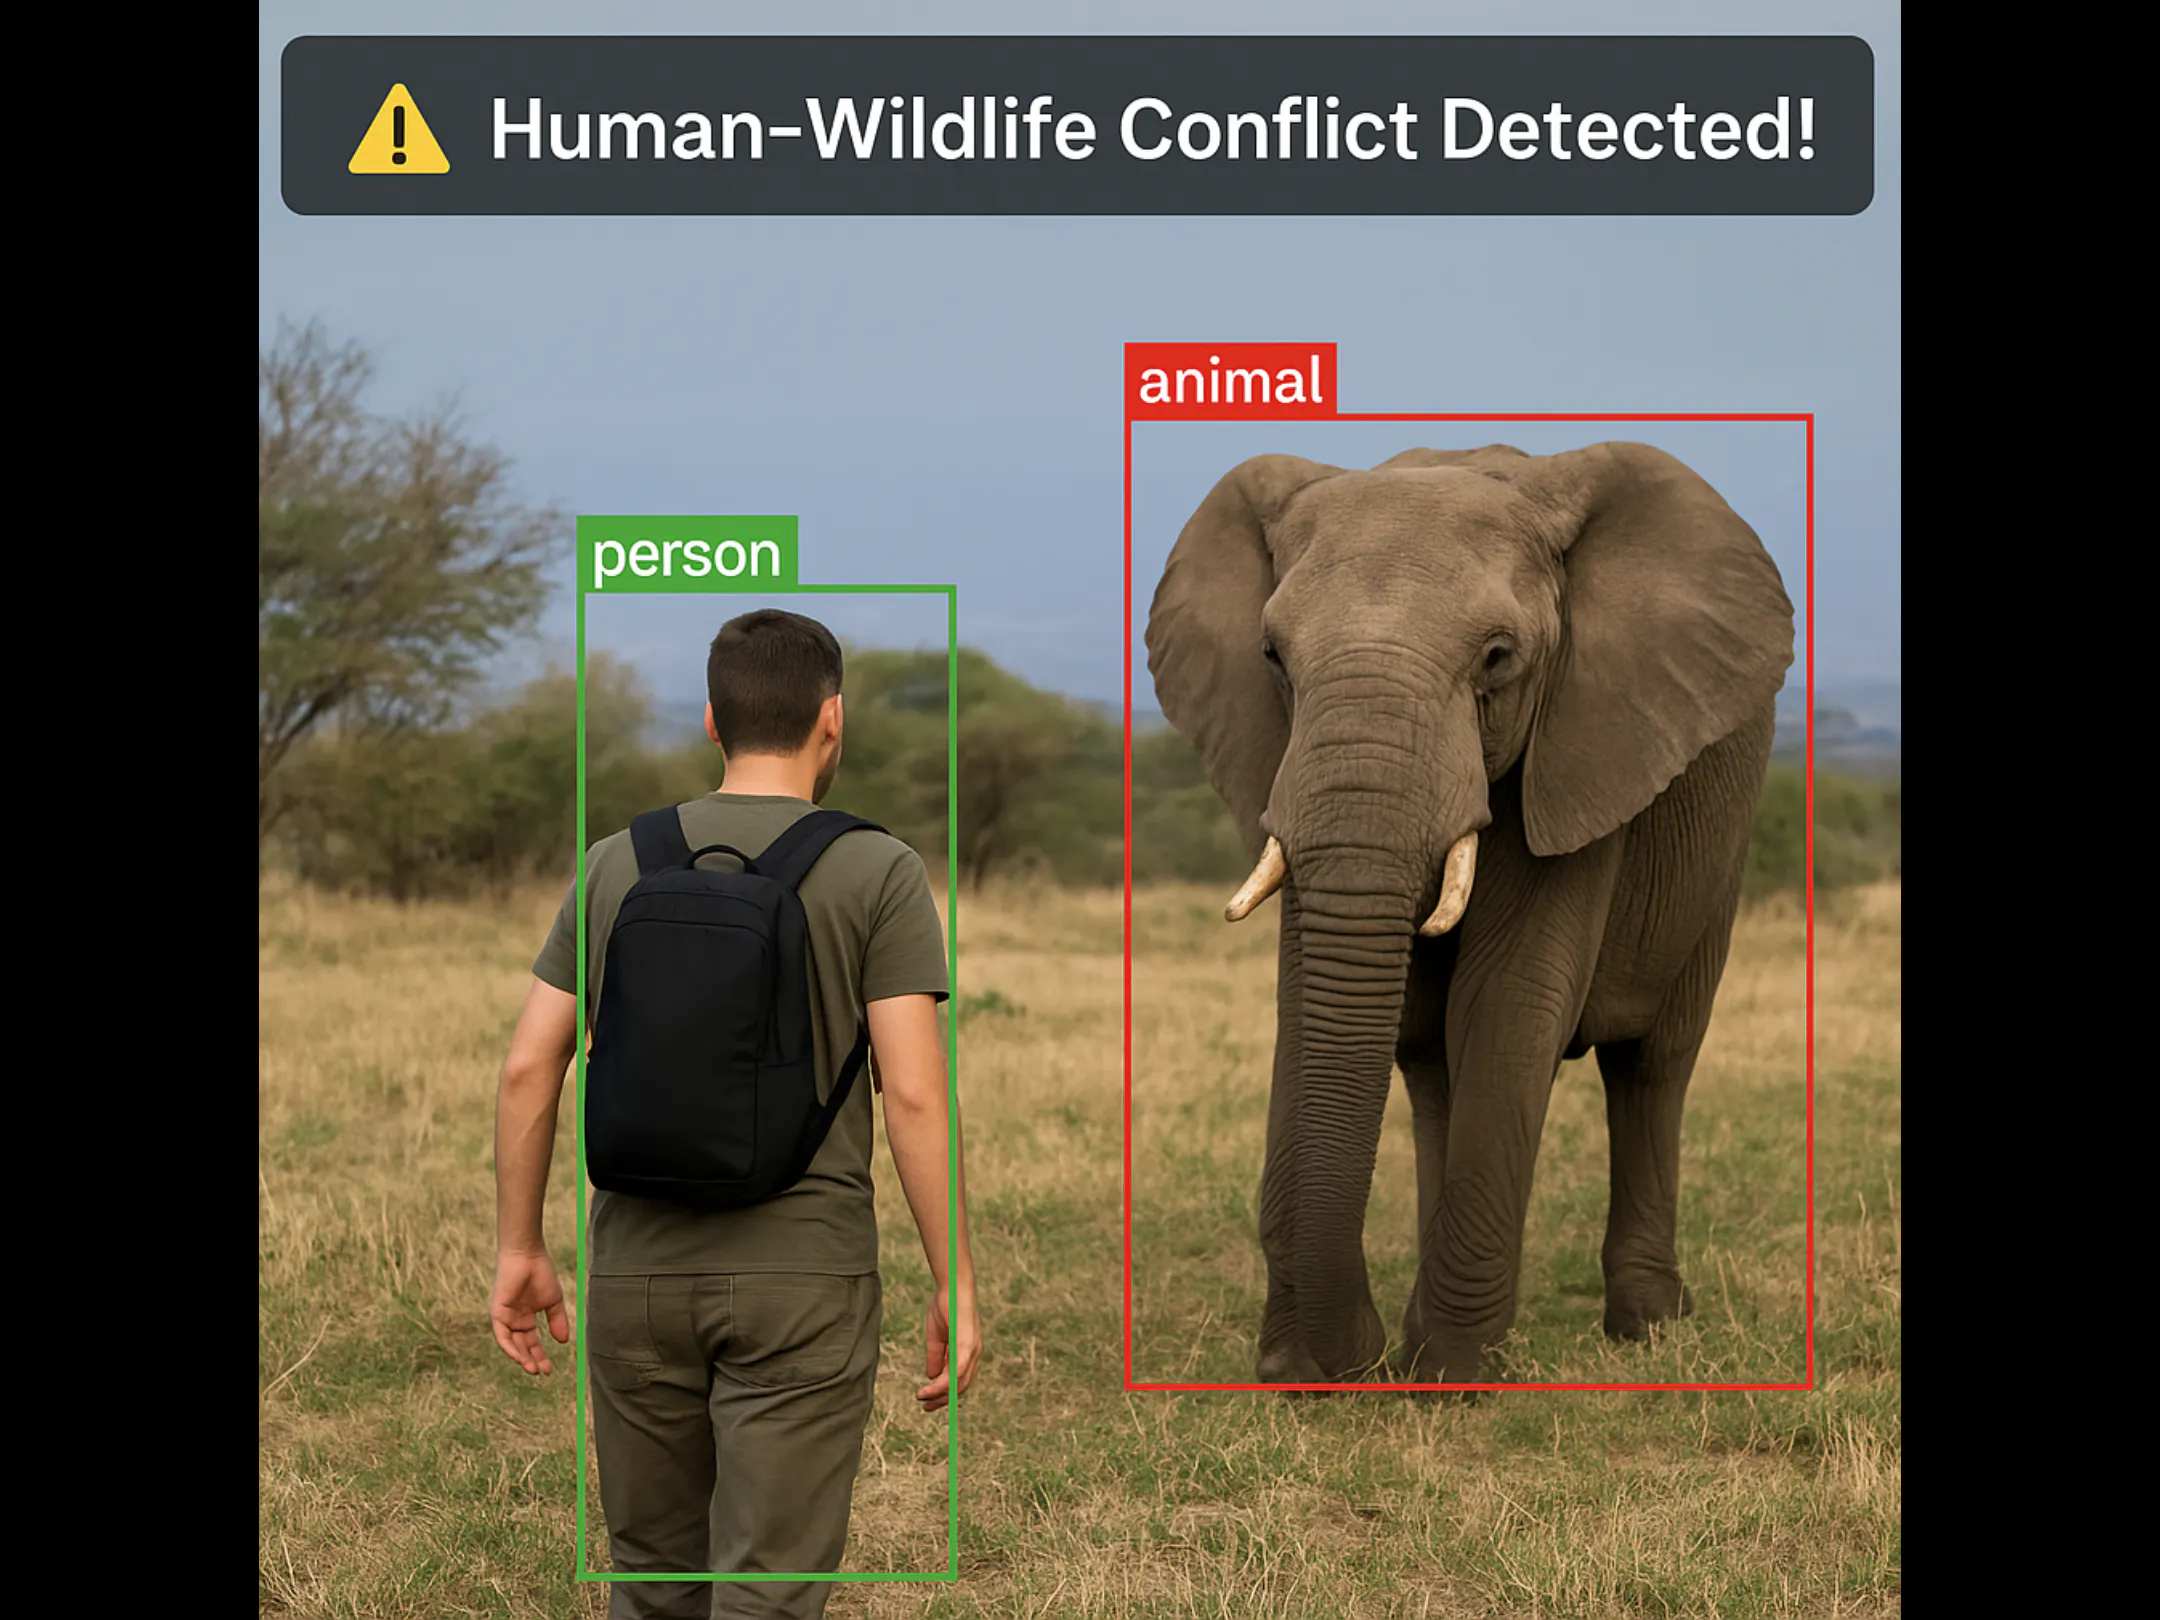
WildSight AI: Real-Time Human-Wildlife Conflict Detection
Die autonome KI-Kamera verfolgt Wildtiere, erkennt Mensch-Wildtier-Konflikte und warnt Ranger in Echtzeit, um bedrohte Arten zu schützen.
SAMURAI - Getting Started Guide for AMD GPUs
Tutorial zur Verwendung von SAMURAI Instanzsegmentierung und Tracker für Single Object Tracking (SOT) mit AMD GPUs.
Never4Get
Never4Get ist ein Programm/Gerät, das Sie benachrichtigt, wenn Sie ein Buch benötigen. Sie erhalten eine Nachricht, wenn Sie ein Buch in Ihrem Schrank vergessen haben.
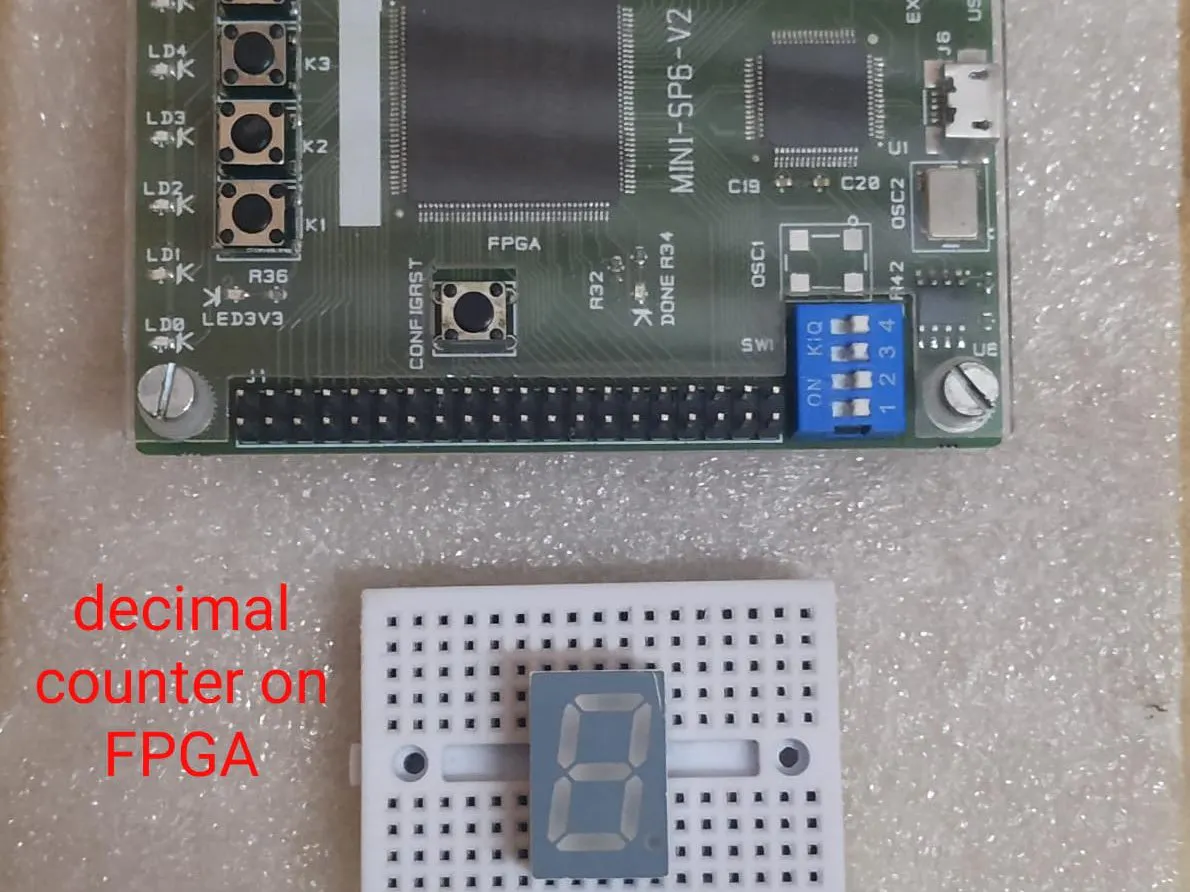
Decimal counter (0 to 9) on FPGA
0 bis 9 Dezimalzähler auf gemeinsamem Anode 7 Segment Display mit Hardware implementiert auf Xilinx Spartan 6 FPGA Board.
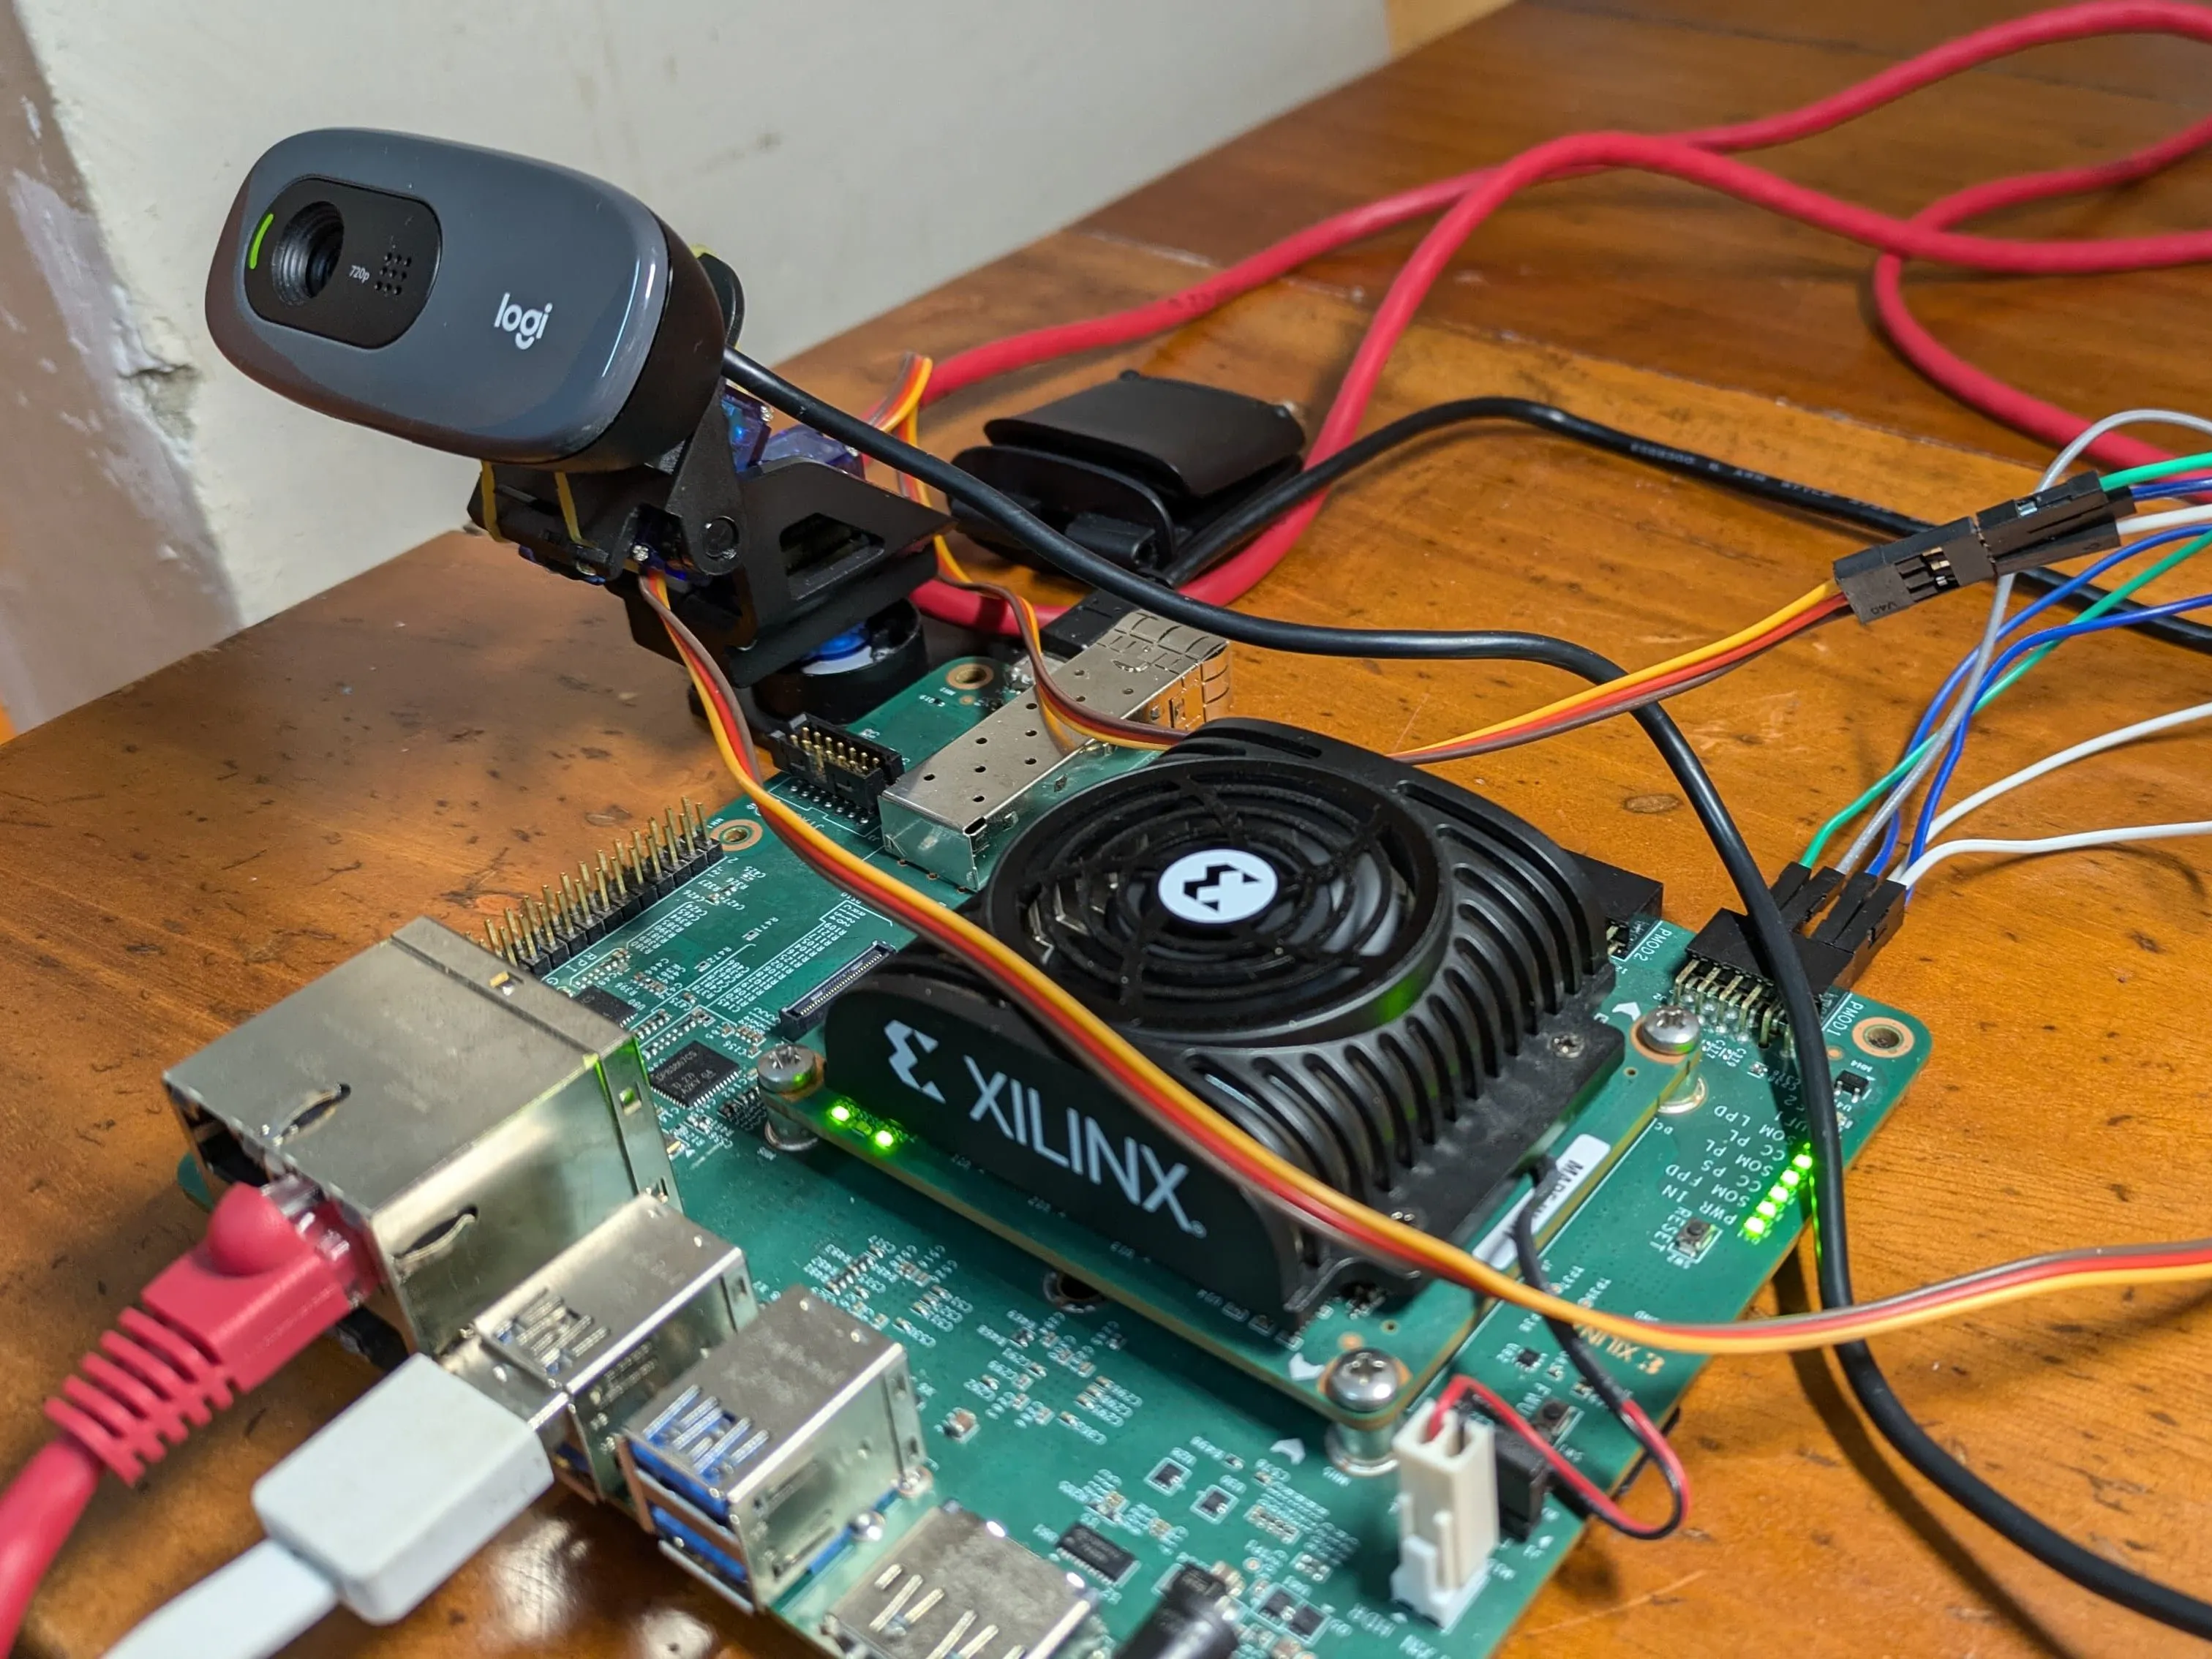
Face tracking using Kria KR260 Robotics Starter Kit
Eine Webcam gibt das Video in ein Deep-Learning-Modell ein, das von der DPU der Kria KR260 beschleunigt wird und Motoren, die mit PMOD für die Gesichtsracking gesteuert werden
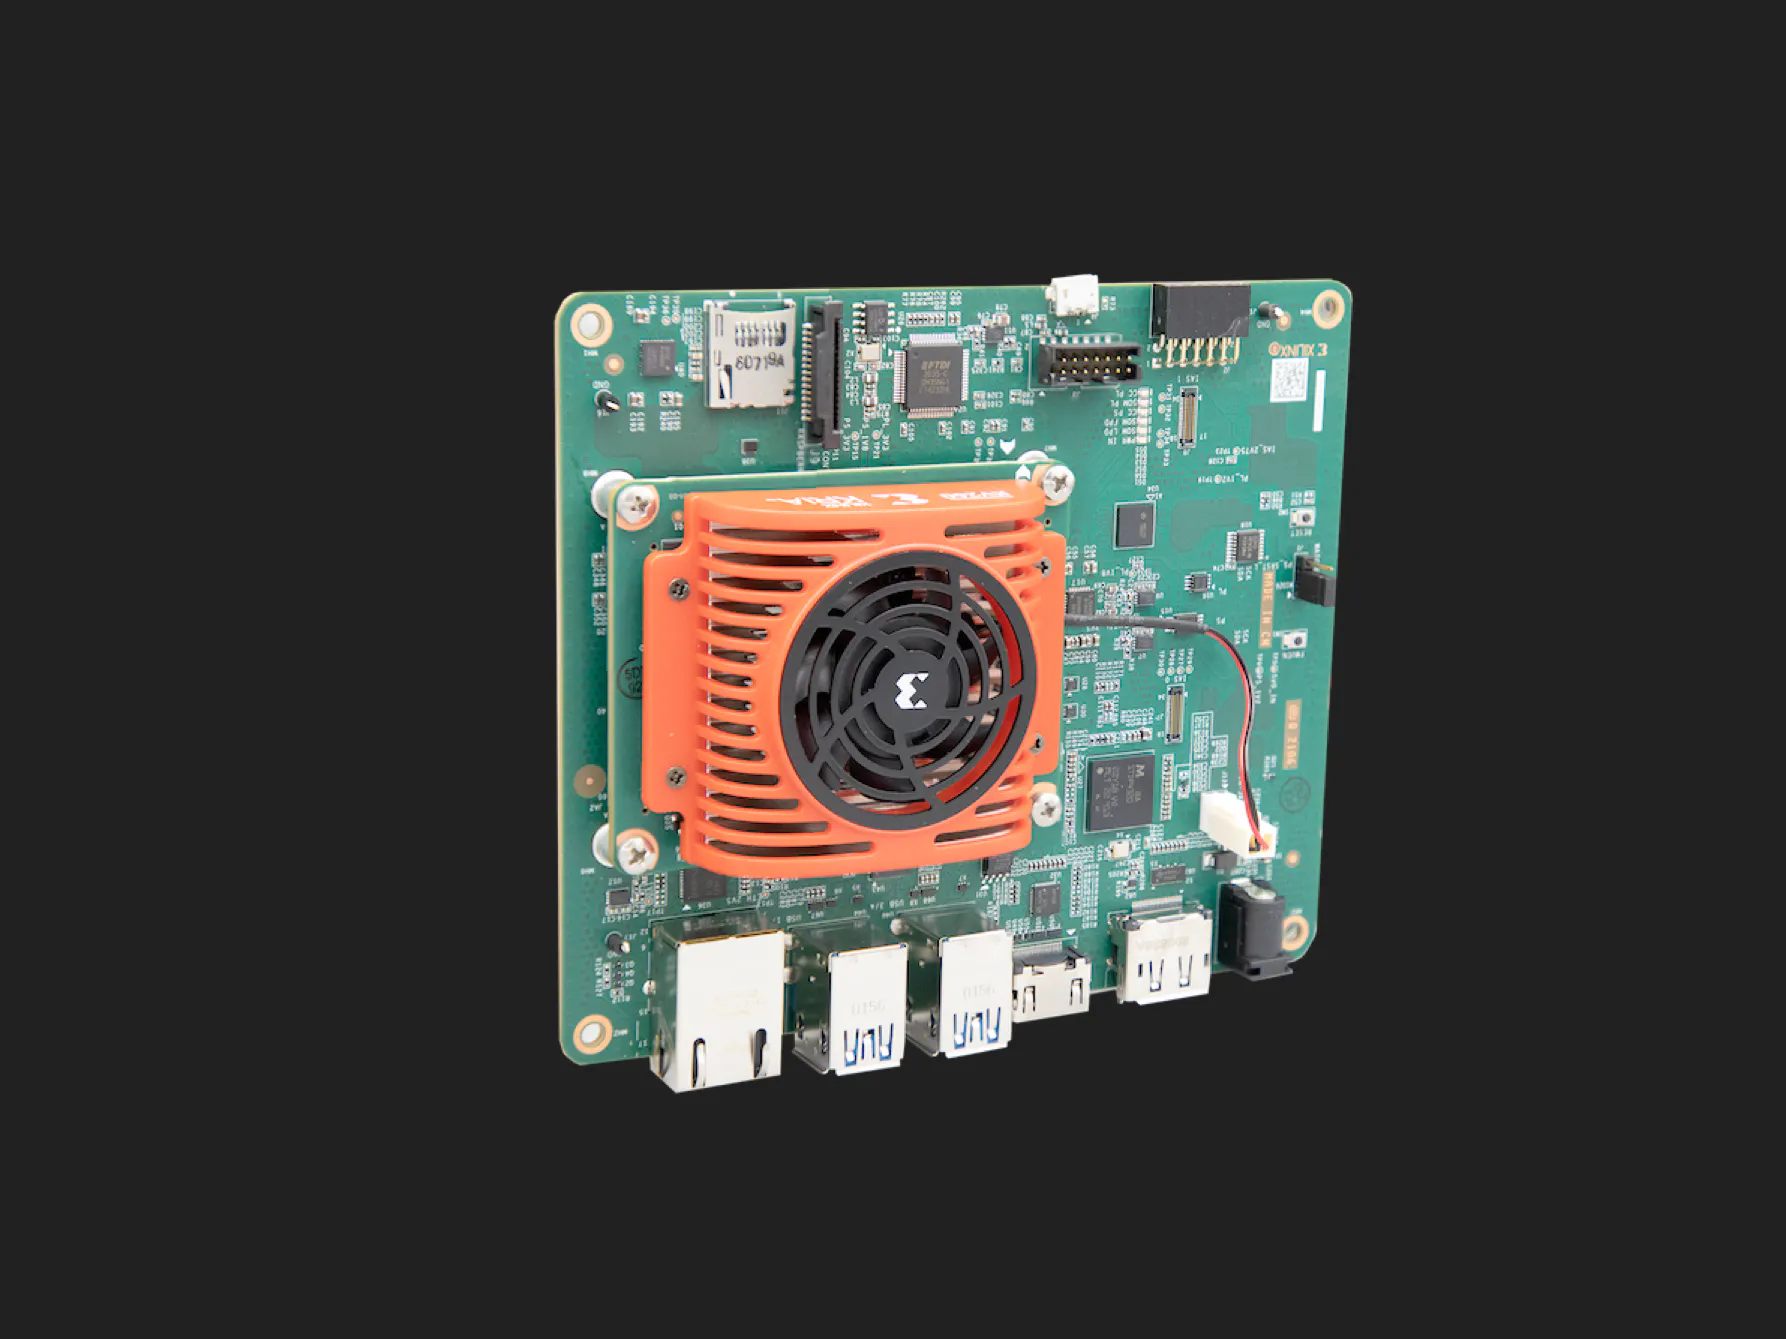
ROS 2 Humble in AMD KV260 with Yocto
Mit Yocto und ROS 2 Humble können Sie benutzerdefinierte Linux-basierte Betriebssysteme für Roboter mit AMD KV260 erstellen.
Kredite an Autoren und Plattformen
Alle hier zusammengefassten Projekte stammen von den oben aufgeführten Open-Source-Plattformen und das Urheberrecht bleibt bei den ursprünglichen Autoren. Wir respektieren die Arbeit jedes Open-Source-Mitwirkenden und alle Inhalte folgen seiner ursprünglichen Open-Source-Lizenz. Wenn Sie ein Projektautor sind und den entsprechenden Inhalt entfernen möchten, kontaktieren Sie uns bitte.