Alle Board-Projekte
Ausgewählte Open-Source-Board-Projekte und technische Materialien von CrowdSupply, Hackaday und Hackster.io – gebündelt an einem Ort
CG34 - The Companion Bot
Ein AI Companion Roboter, der von einem Arduino Uno und Ihrem Laptop gesteuert wird.
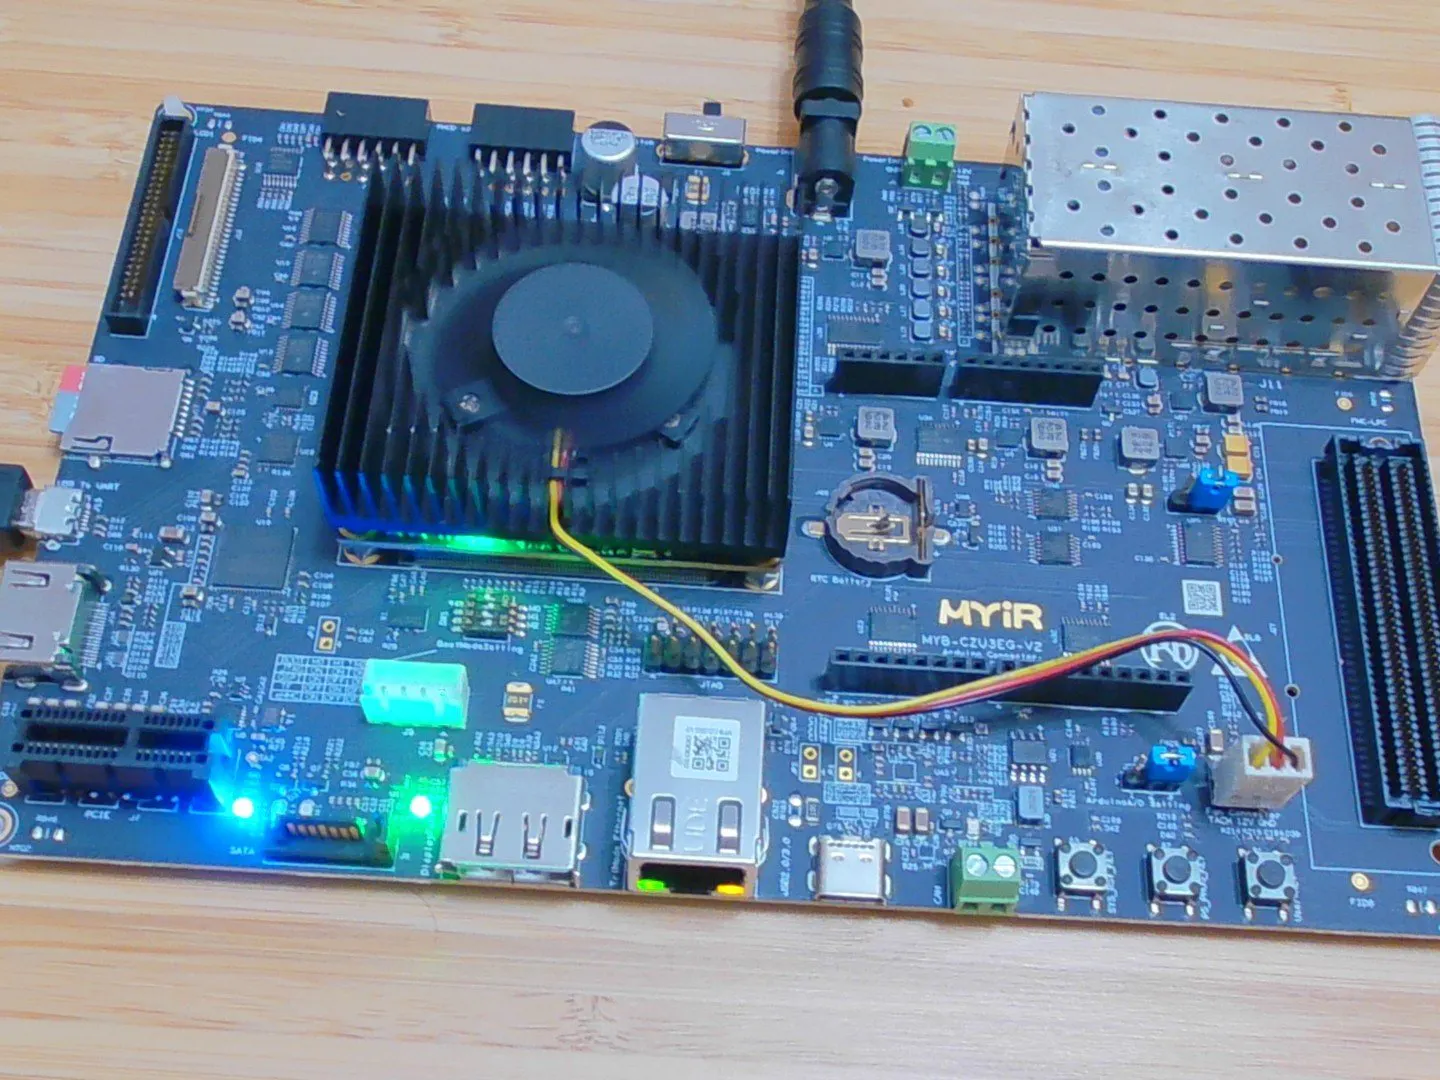
Vivado project for PS development with Zynq MPSoC
Base Vivado-Projekt zur Konfiguration des PS auf der MYIR MYD-CZU3EG-Entwicklungsboard als Basis für Software- und Linux-Entwicklung
Evaluating Tool Awareness of LLMs for Robotics Control
Dieser Artikel implementiert eine Strategie zur Auswertung agentischer KI ROS2-Knoten für die Robotersteuerung.
AI Based Traffic Control System
Unser innovatives System zielt darauf ab, die Mautansammlung auf Autobahnen durch die Integration einer automatisierten Kennzeichenerkennung (ANPR) zu transformieren.
OpenCat ESP32 Quadruped Robot
Open-Source-Firmware von Petoi, basierend auf ESP32 und geeignet für STEM-Bildung, IoT und KI-Verstärkungsszenarien. MIT lizenziert mit gründlicher Community-Dokumentation.
 MIT
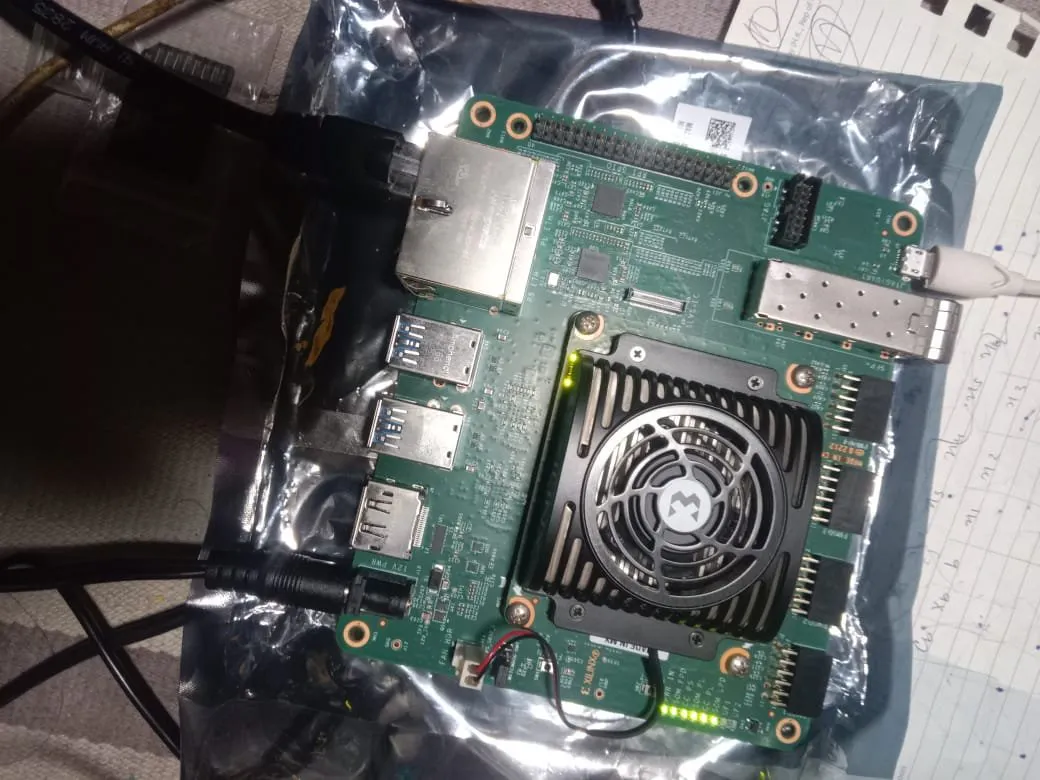
KR 260 camera Environment setup
Müde von Sorgen über die Sicherheit auf dem Campus oder fehlende Klassen? Wir haben dich bedeckt! Unser intelligentes Kamerasystem ist wie eine Superheldenuhr
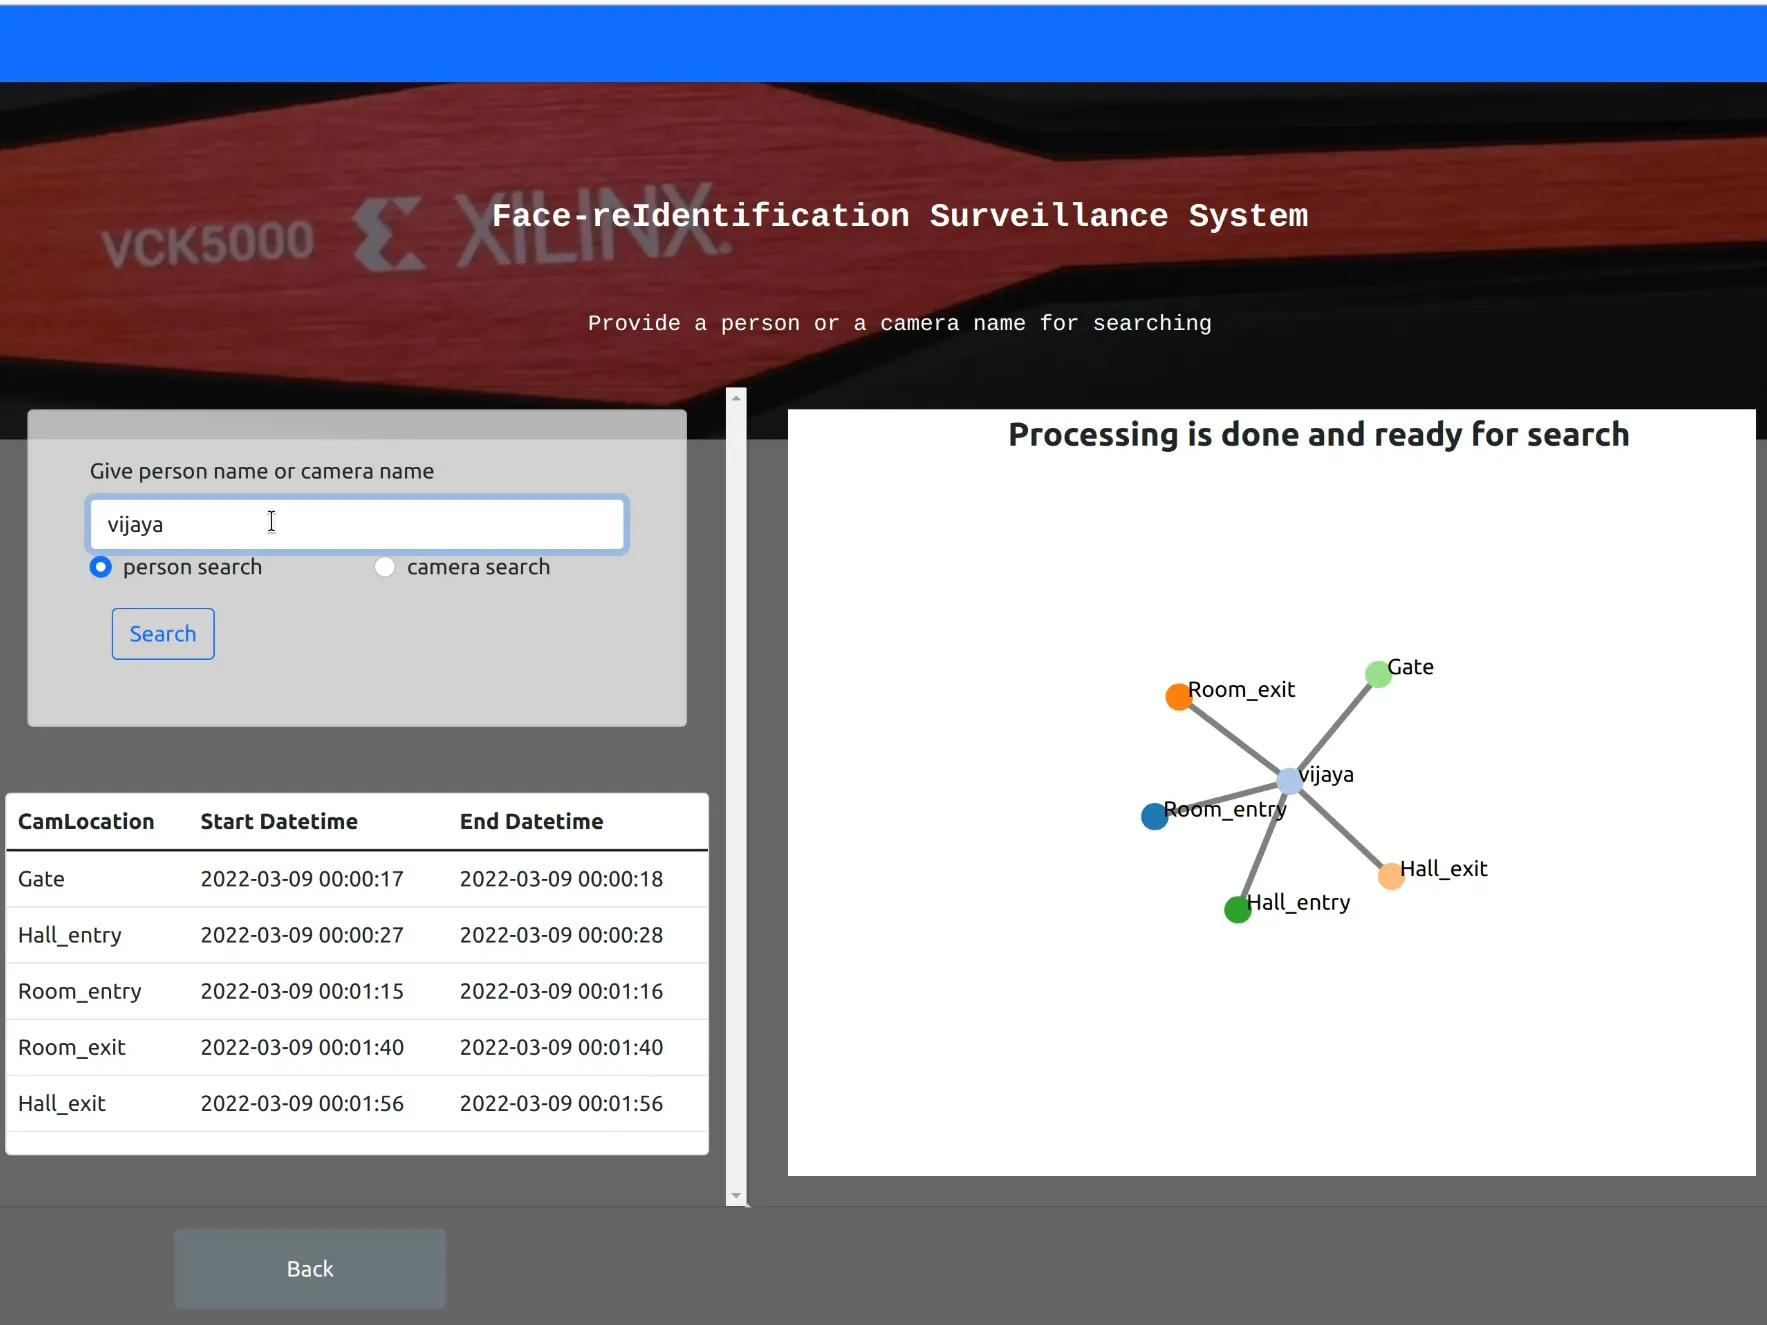
Near Real-Time Face-reIdentification Surveillance System
Änderung der Eingabe von Personenkarten und des manuellen Verfolgungssystems auf eine KI-basierte Lösung mit Xilinx Vitis-ai auf VCK5000.
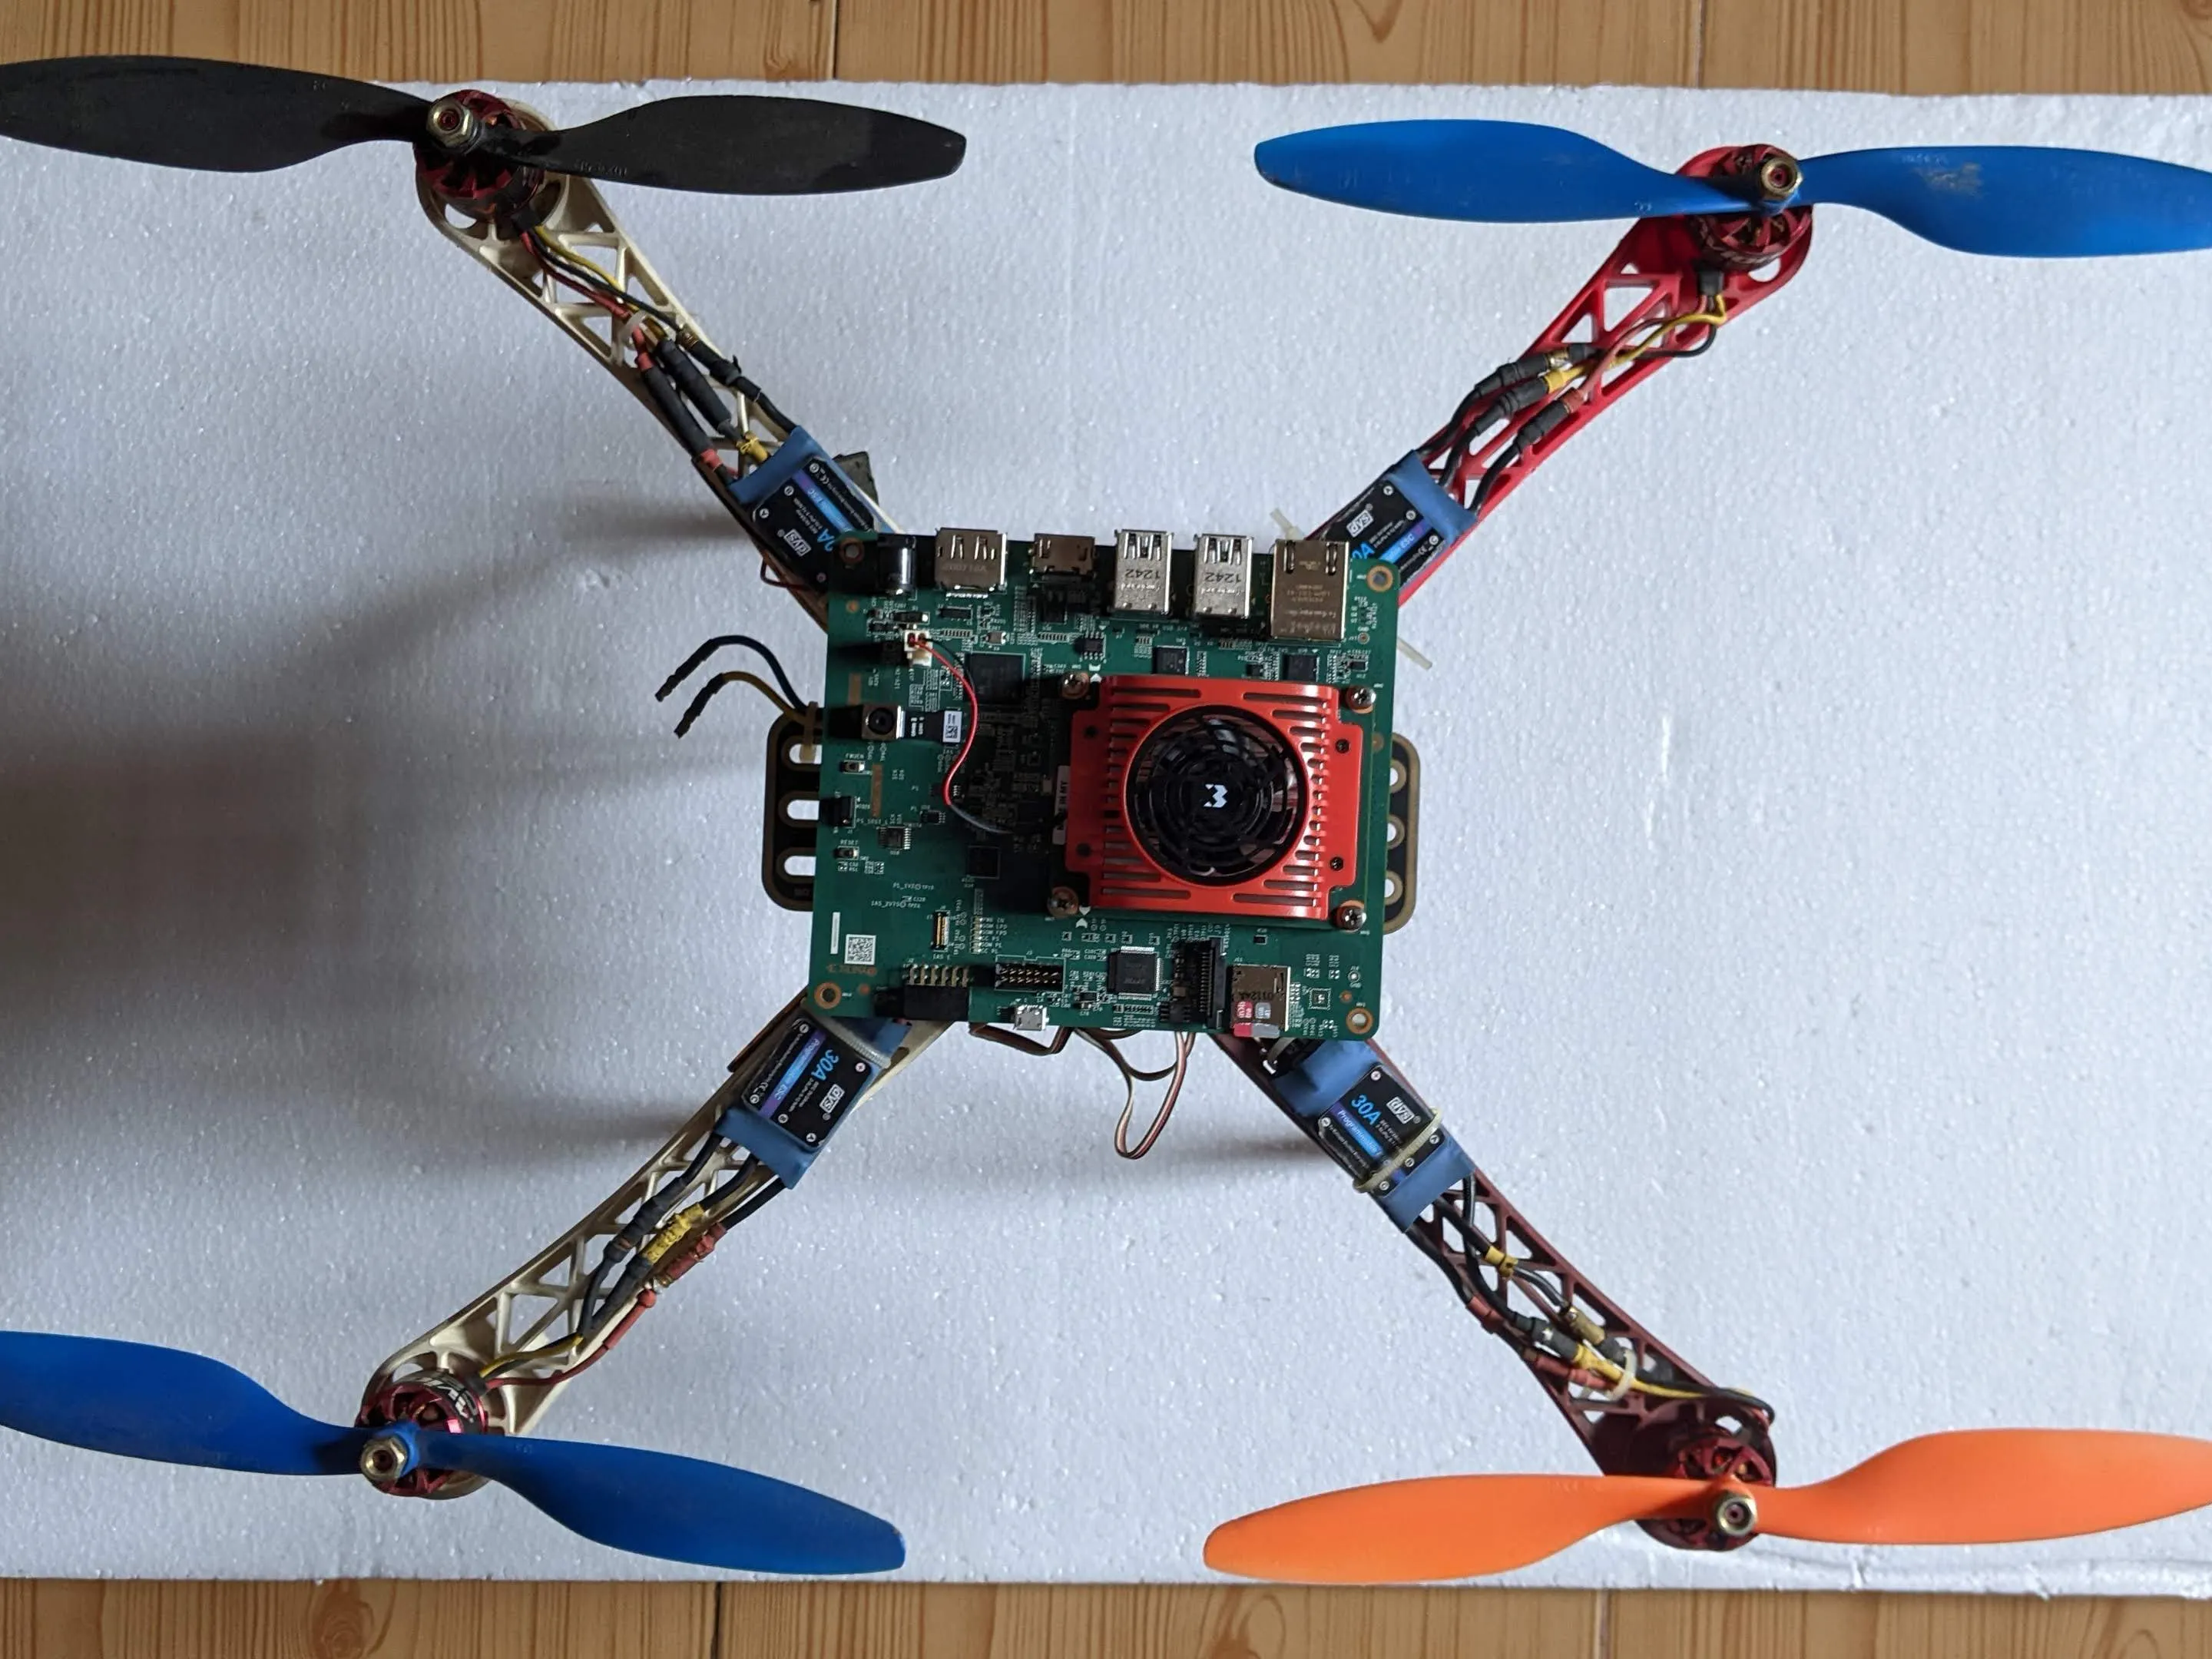
Tria Vitis Platforms - Adding support for ROS2
Dieses Projekt beschreibt, wie die Unterstützung für ROS2 den Tria Vitis Plattformen hinzugefügt wird.
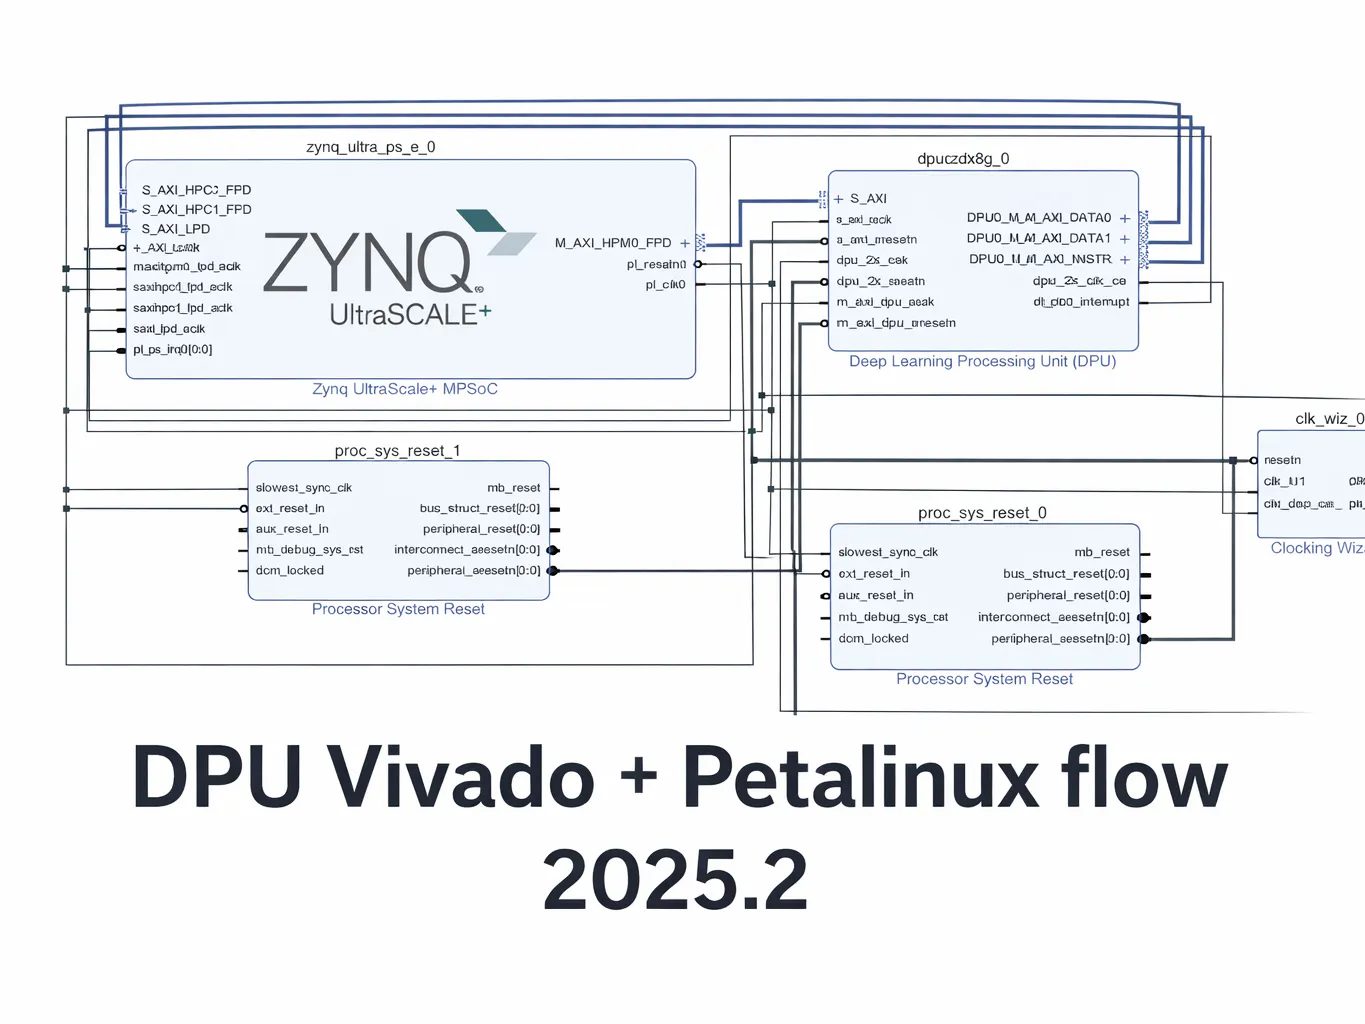
DPU Vivado + Petalinux flow 2025.2
Erstellen des dpu-Blockdesigns und Ausführen unter petalinux 2025.2
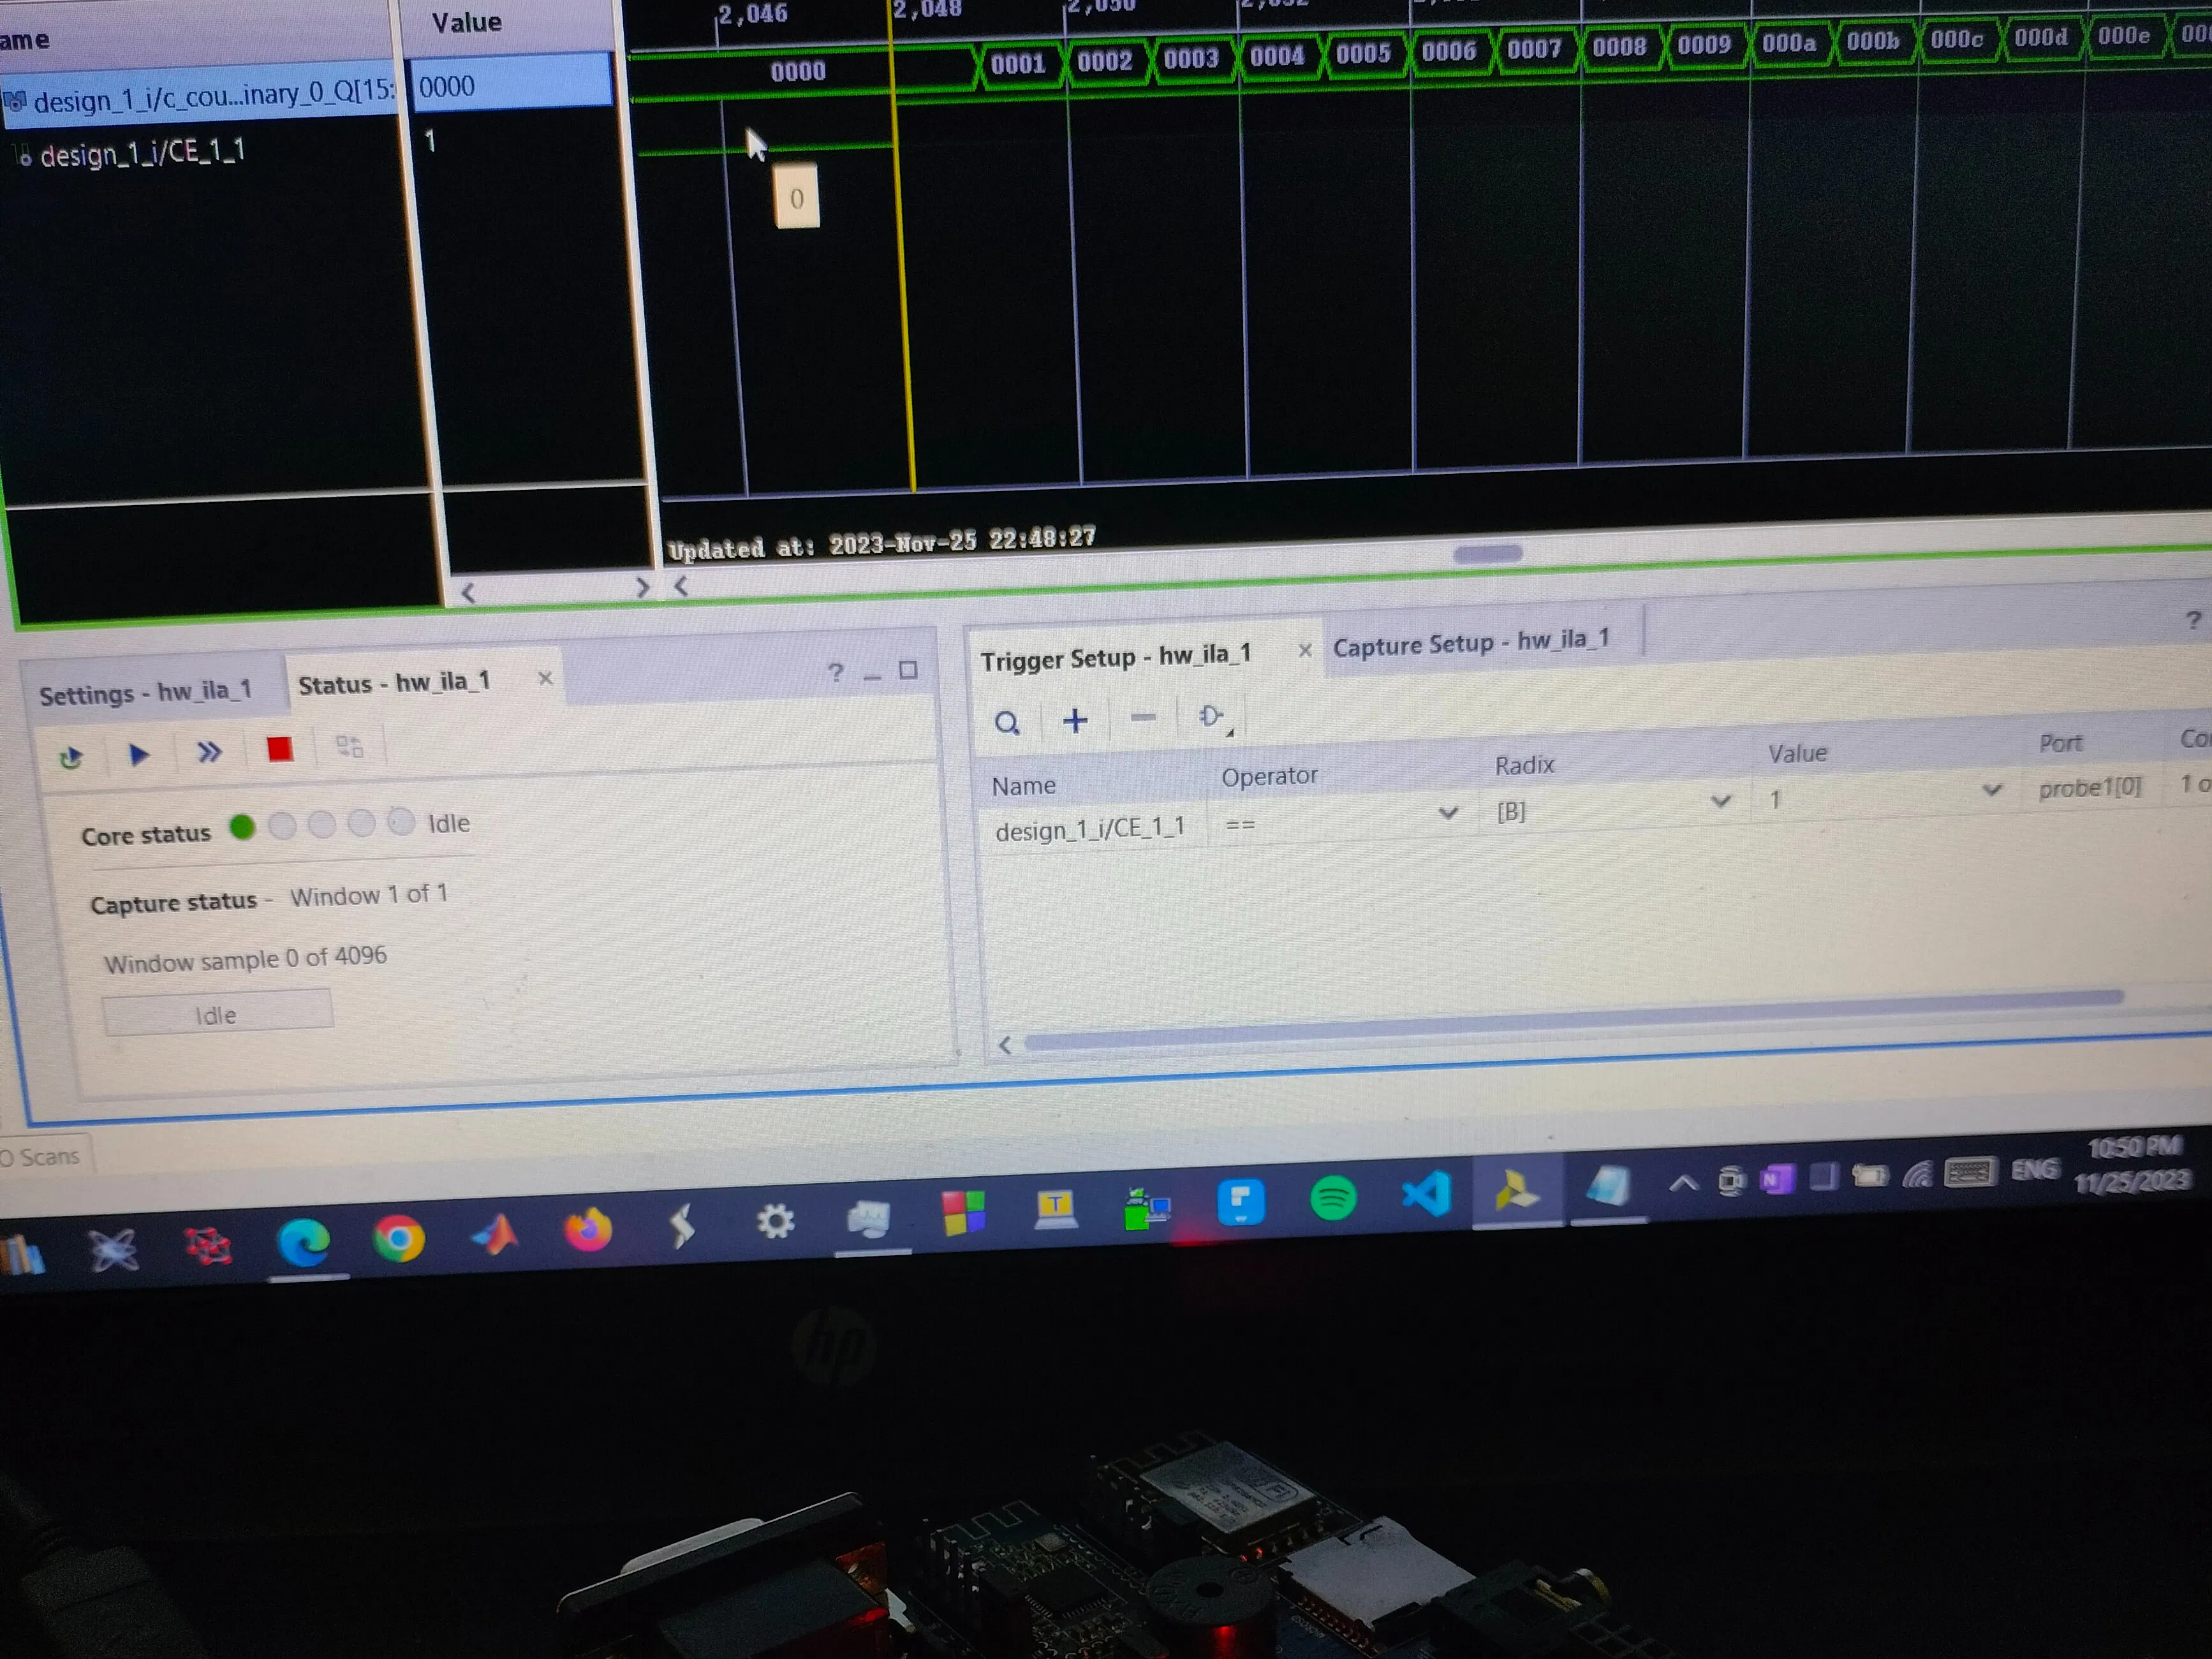
ILA Debugging on Artix- 7 FPGA
Debugging einer grundlegenden Binärzähler IP von Xilinx-AMD auf EDGE-Artix-A7 FPGA.
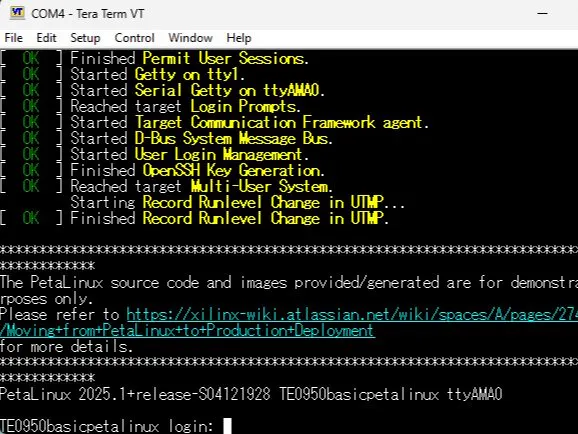
04 Minimal Linux System from AMD Petalinux on TE0950 Board
In diesem Beispiel bauen wir ein grundlegendes Linux-System für das Trenz TE0950 Board
Kredite an Autoren und Plattformen
Alle hier zusammengefassten Projekte stammen von den oben aufgeführten Open-Source-Plattformen und das Urheberrecht bleibt bei den ursprünglichen Autoren. Wir respektieren die Arbeit jedes Open-Source-Mitwirkenden und alle Inhalte folgen seiner ursprünglichen Open-Source-Lizenz. Wenn Sie ein Projektautor sind und den entsprechenden Inhalt entfernen möchten, kontaktieren Sie uns bitte.