开源项目总库
一个总库收录全部开源项目:站内开发板、站内实战案例,以及 GitHub、Seeed Studio 等平台的开源硬件项目。统一筛选、统一分页,数据取自各平台公开信息,不美化、不虚构。
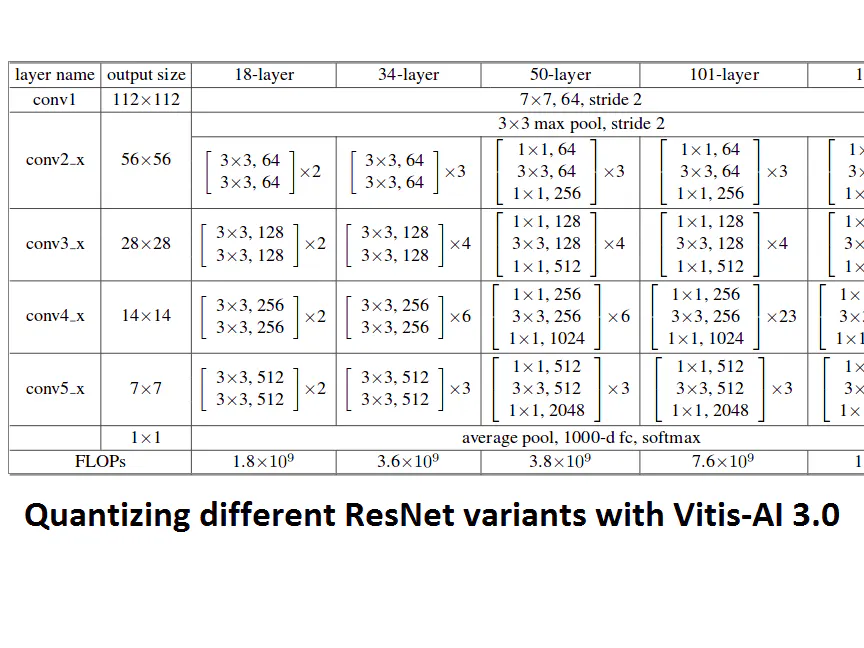
Quantizing ResNet variants with Vitis-AI 3.0 & Pytorch
本教程详解 PyTorch 与 Vitis AI 3.0 下 ResNet 50/101/152 的量化步骤,含训练后量化、快速微调与量化感知训练。
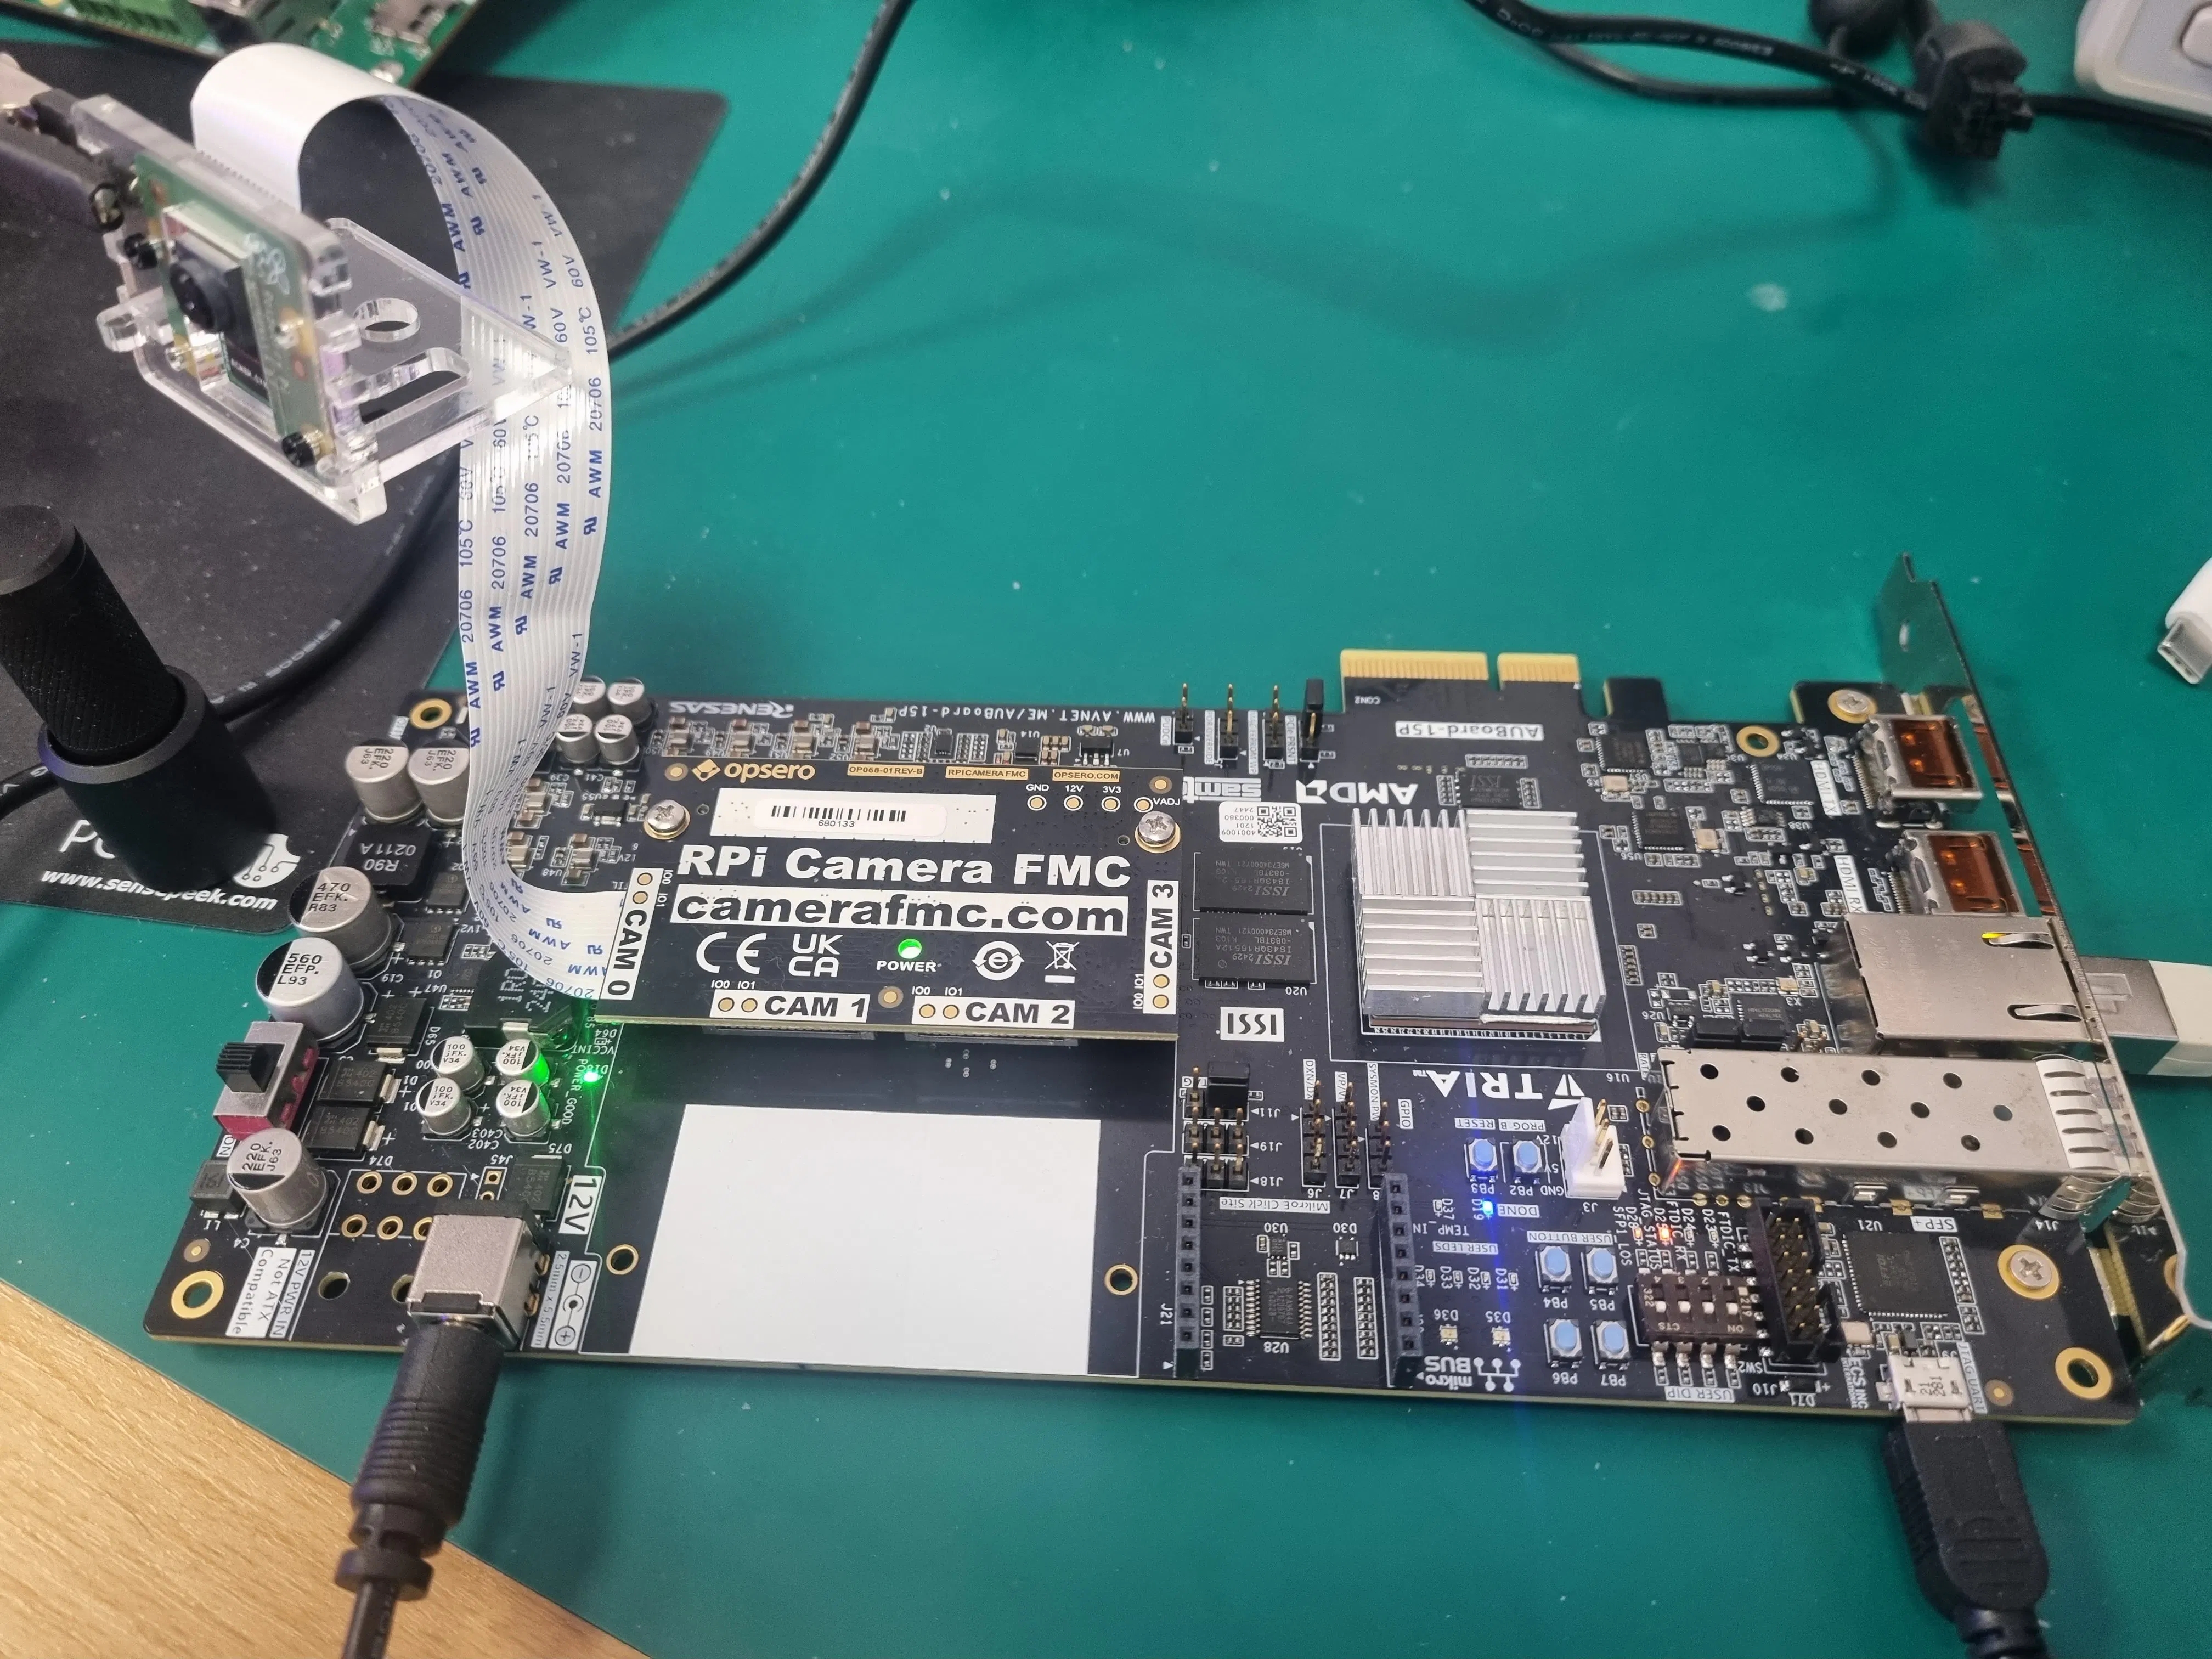
FPGA Vision Lab: Real-Time Frame Grabbing & Streaming
基于 MicroBlaze V 的 FPGA 视觉平台:实时采集、调试并经以太网流式传输 MIPI 摄像头数据,支持整帧或高速 ROI 输出。
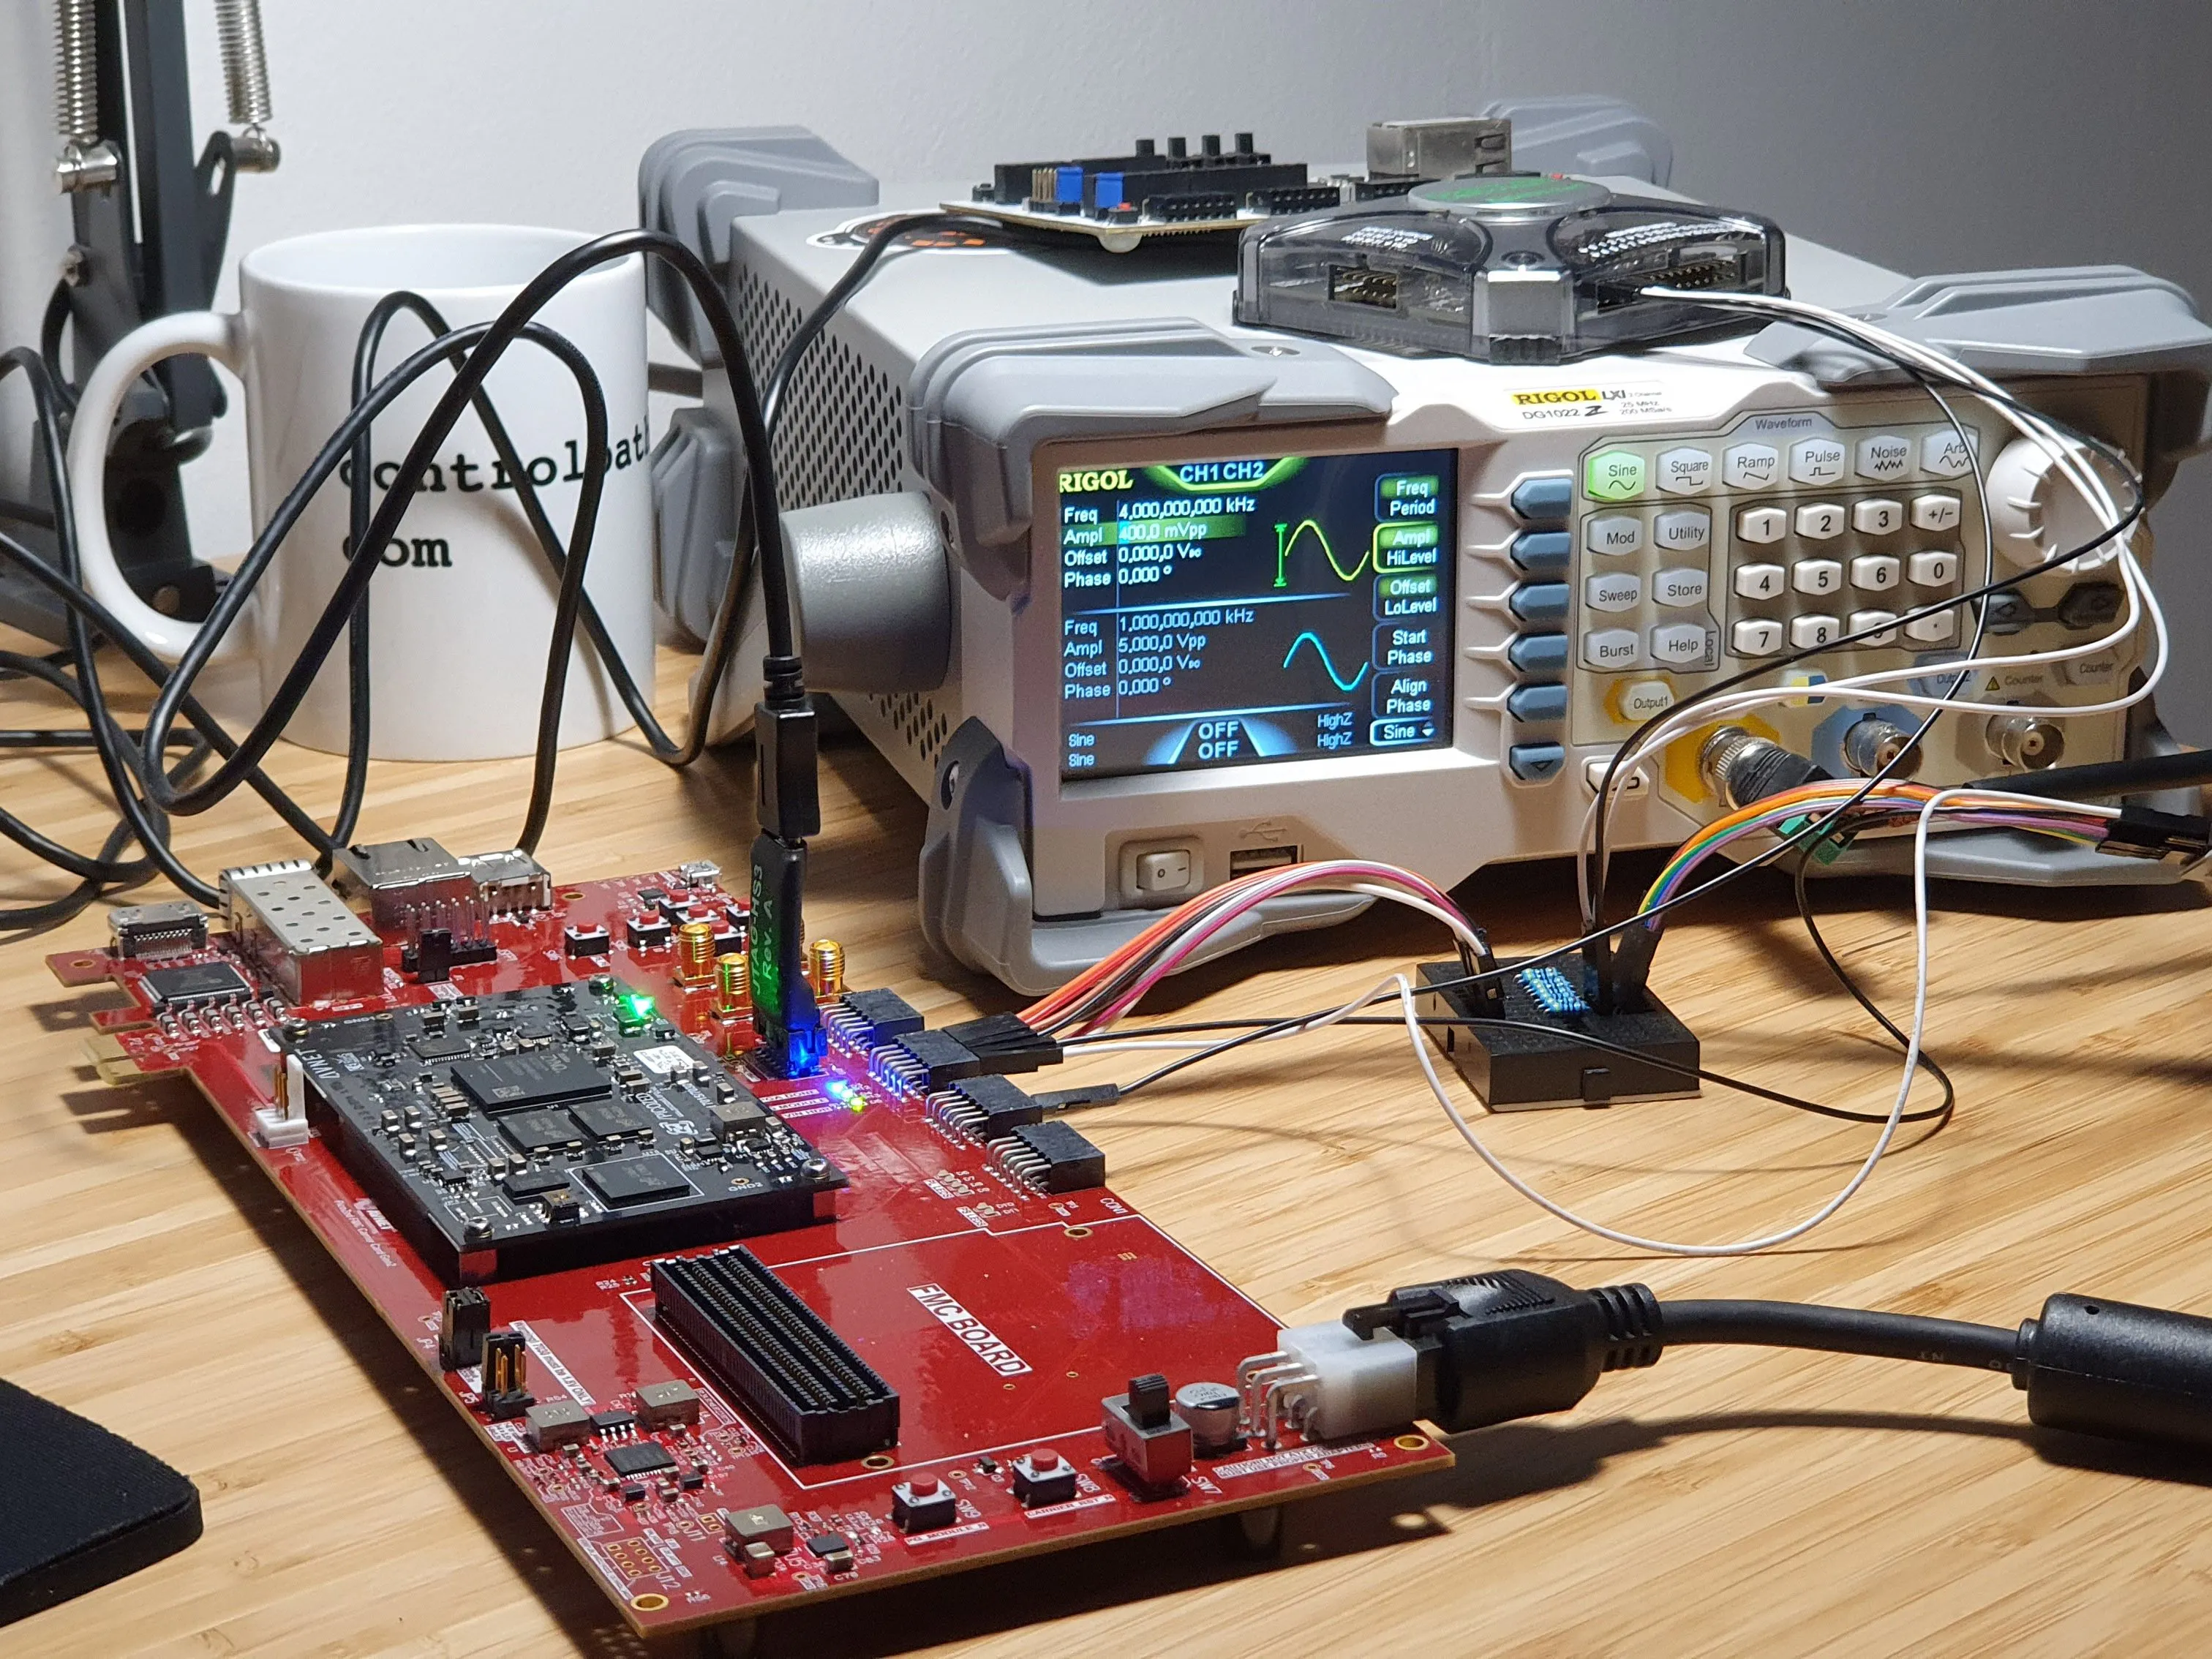
Using MATLAB to Implement a Distortion Effect on Zynq
用 MATLAB 与 Zynq 开发一款电吉他过载失真效果器。
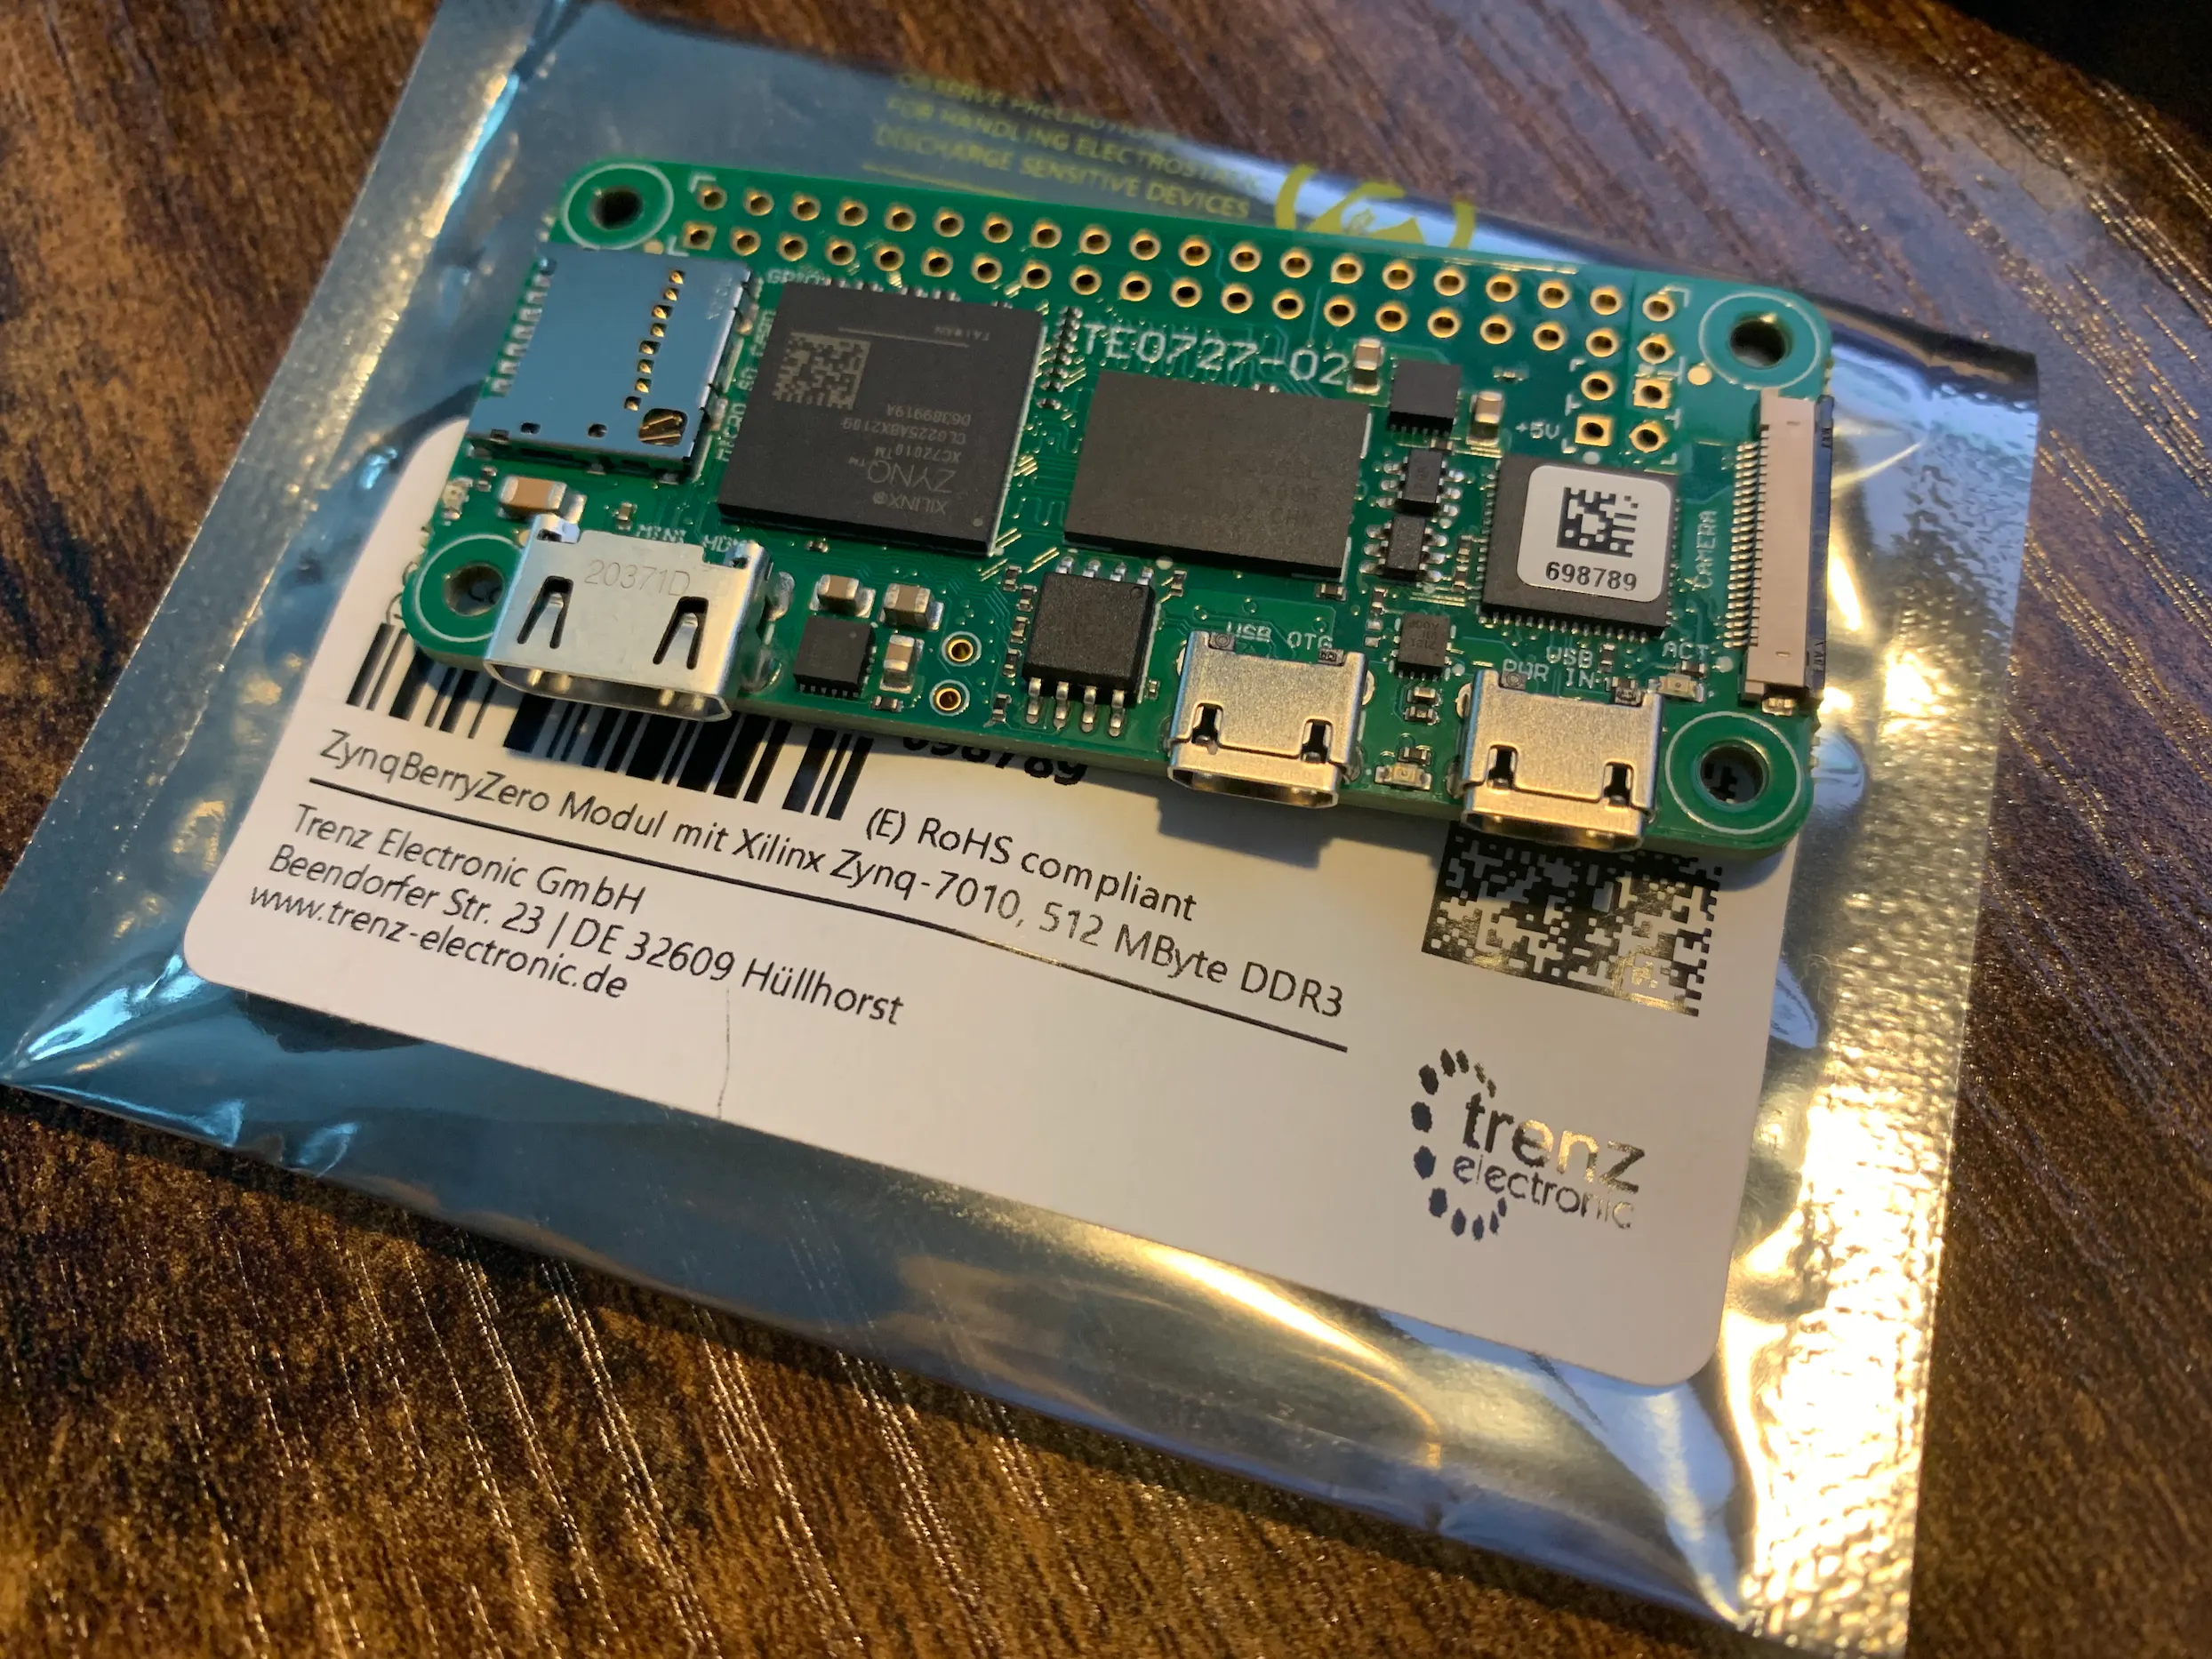
Creating a Base Hardware Design for the Zynqberry Zero
本教程逐步讲解如何在 Vivado 中为 Zynqberry Zero FPGA 板创建基础硬件设计。
Network programmability kit for Ultra96
面向 UltraScale+ 的网络 FPGA 开发框架:6 路 SFP+ 扩展、1U 机箱、Verilog IP 核与 NETCONF/YANG 管理接口。
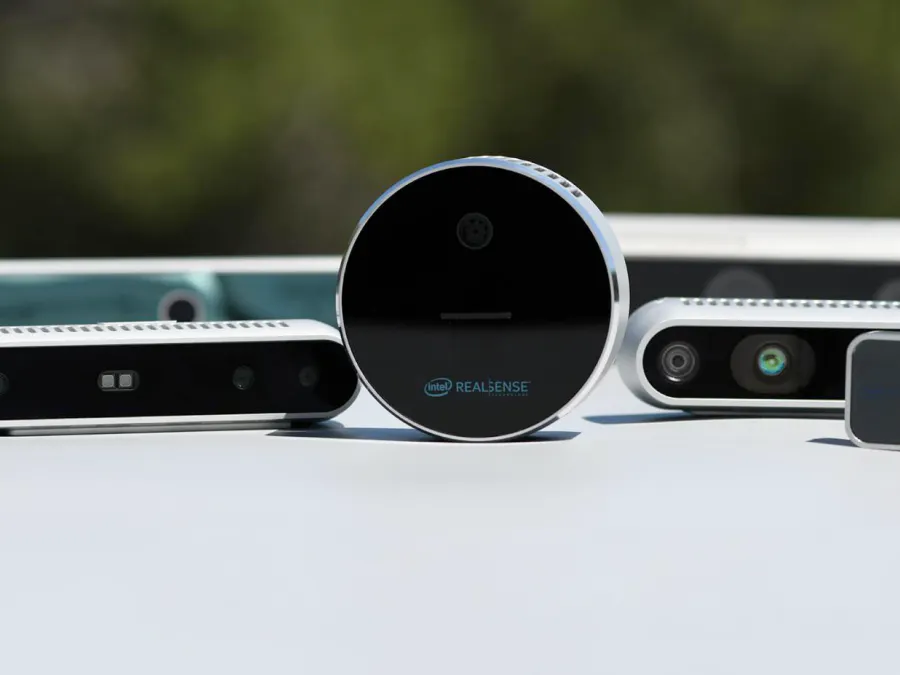
RealSense Support for Kria KV260 PetaLinux 2021.1
为 Kria KV260 添加 Intel RealSense 深度相机支持(PetaLinux 2021.1)。
AmazingHand
Pollen Robotics 开源的人形机械手:4 指 8 自由度、双指节联动,执行器全部内置手掌、无线缆外牵,3D 打印件加柔性外壳,整机约 400g、成本低于 200 欧元。每指由并联双 Feetech SCS0009 舵机驱动,支持 Python 串行总线或 Arduino 两种控制方式;腕部接口按 Reachy 2 的 Orbita 3D 设计,可适配其他机器人腕部。代码 Apache-2.0,机械结构 CC BY 4.0。
 Apache-2.0
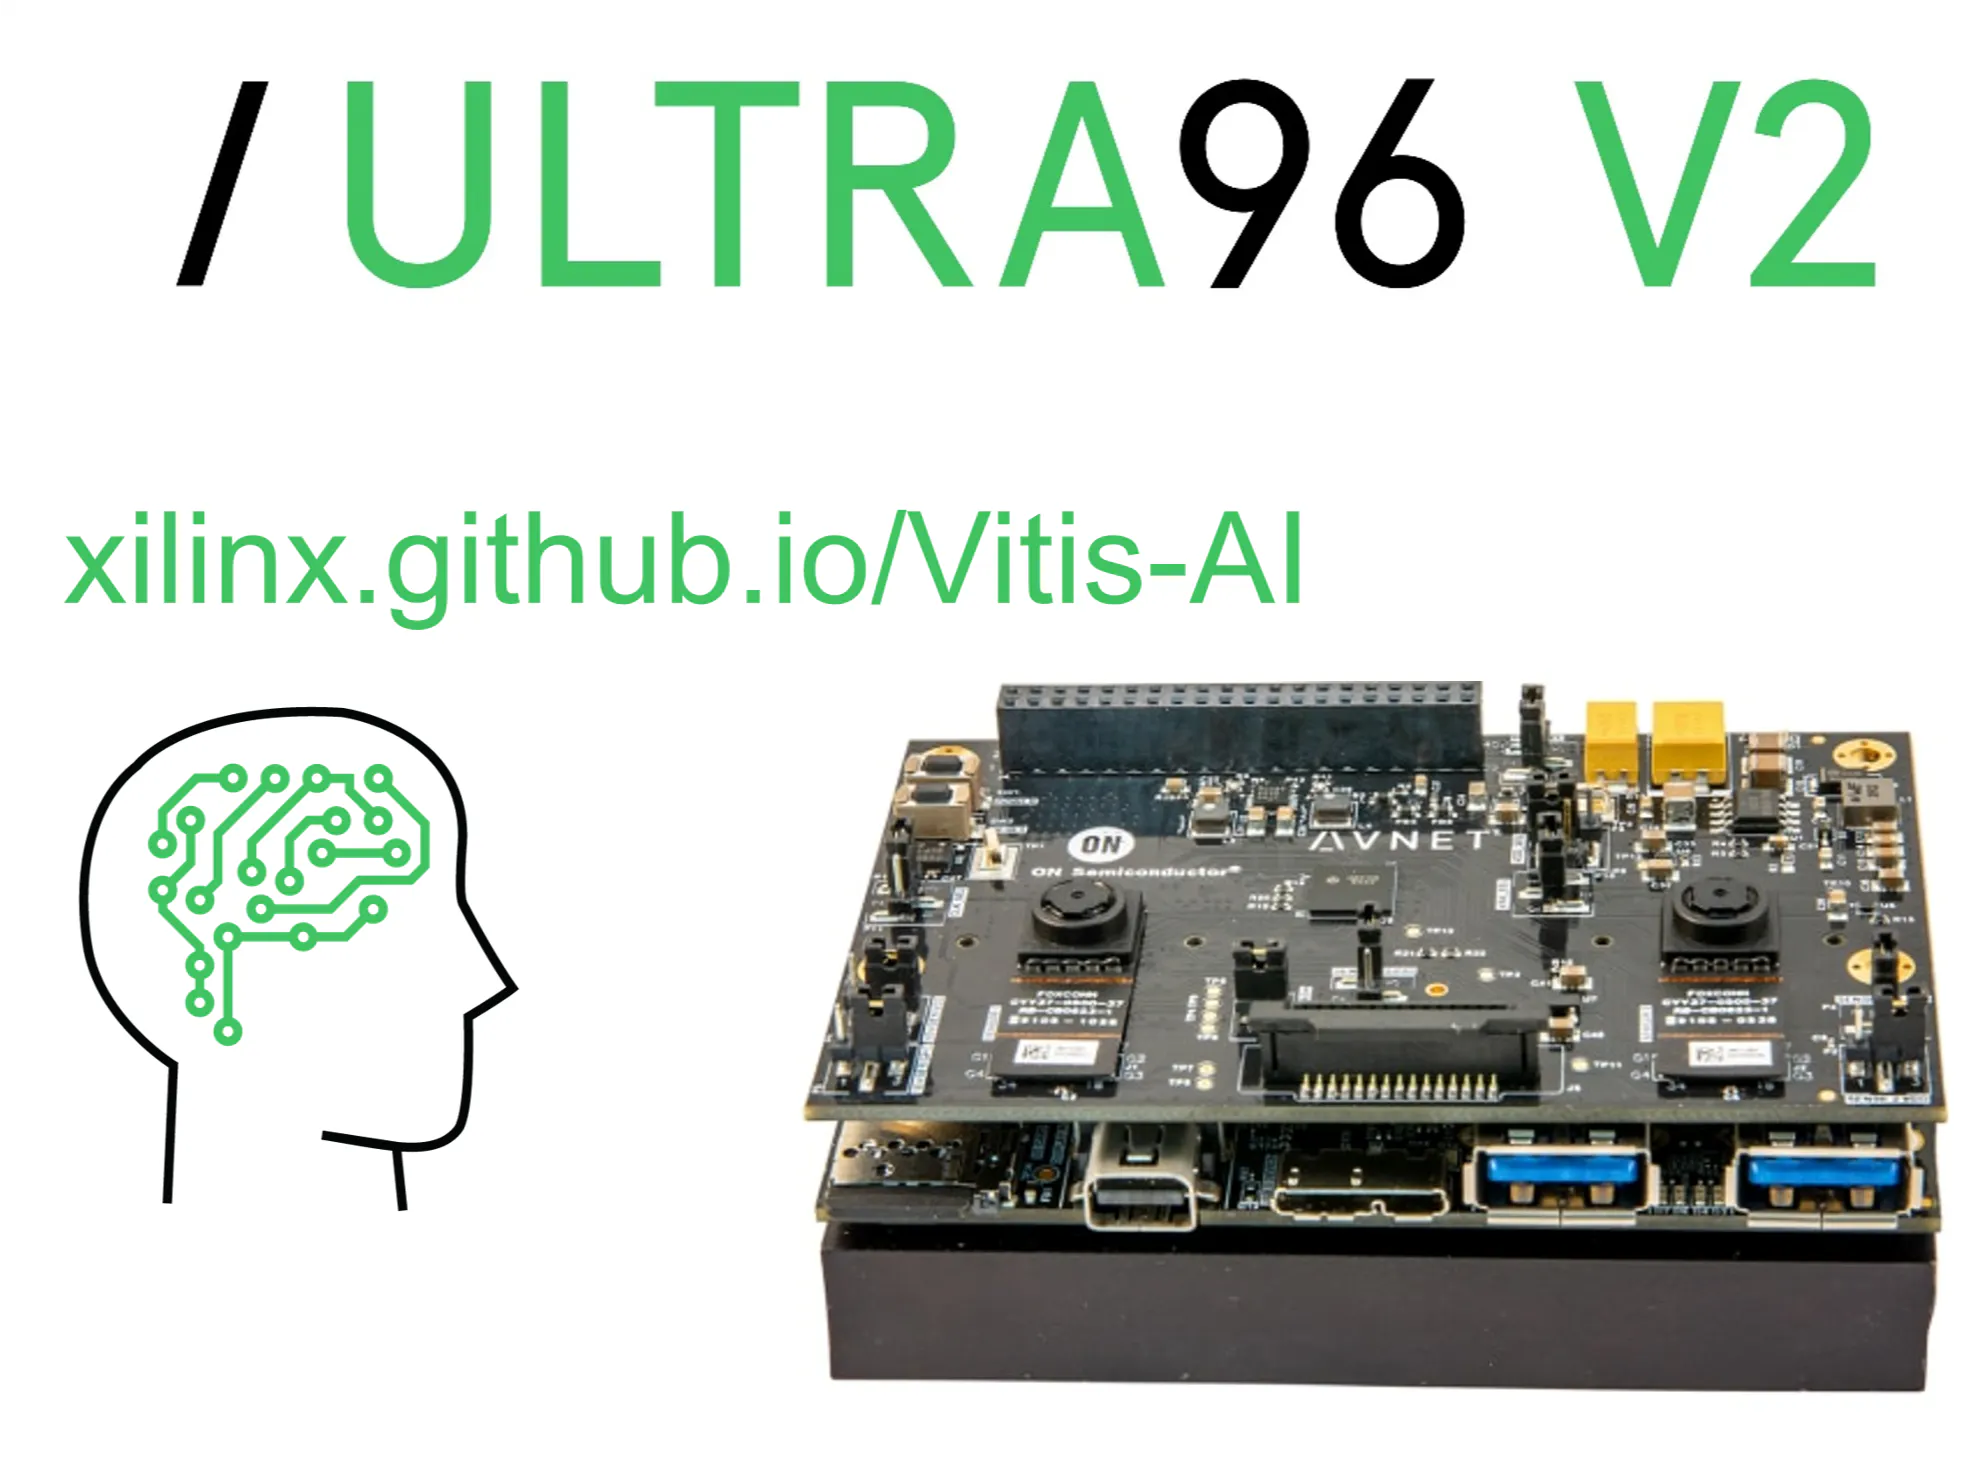
Ultra96-V2 - Adding support for Vitis-AI 3.0
本项目讲解如何为 Ultra96-V2 添加 Vitis-AI 3.0 支持。
Point-Clouds based 3D-Object-Detection on PYNQ-DPU
在 KV260 上用 PYNQ-DPU overlay 处理激光雷达点云,让 3D 目标检测效率空前。
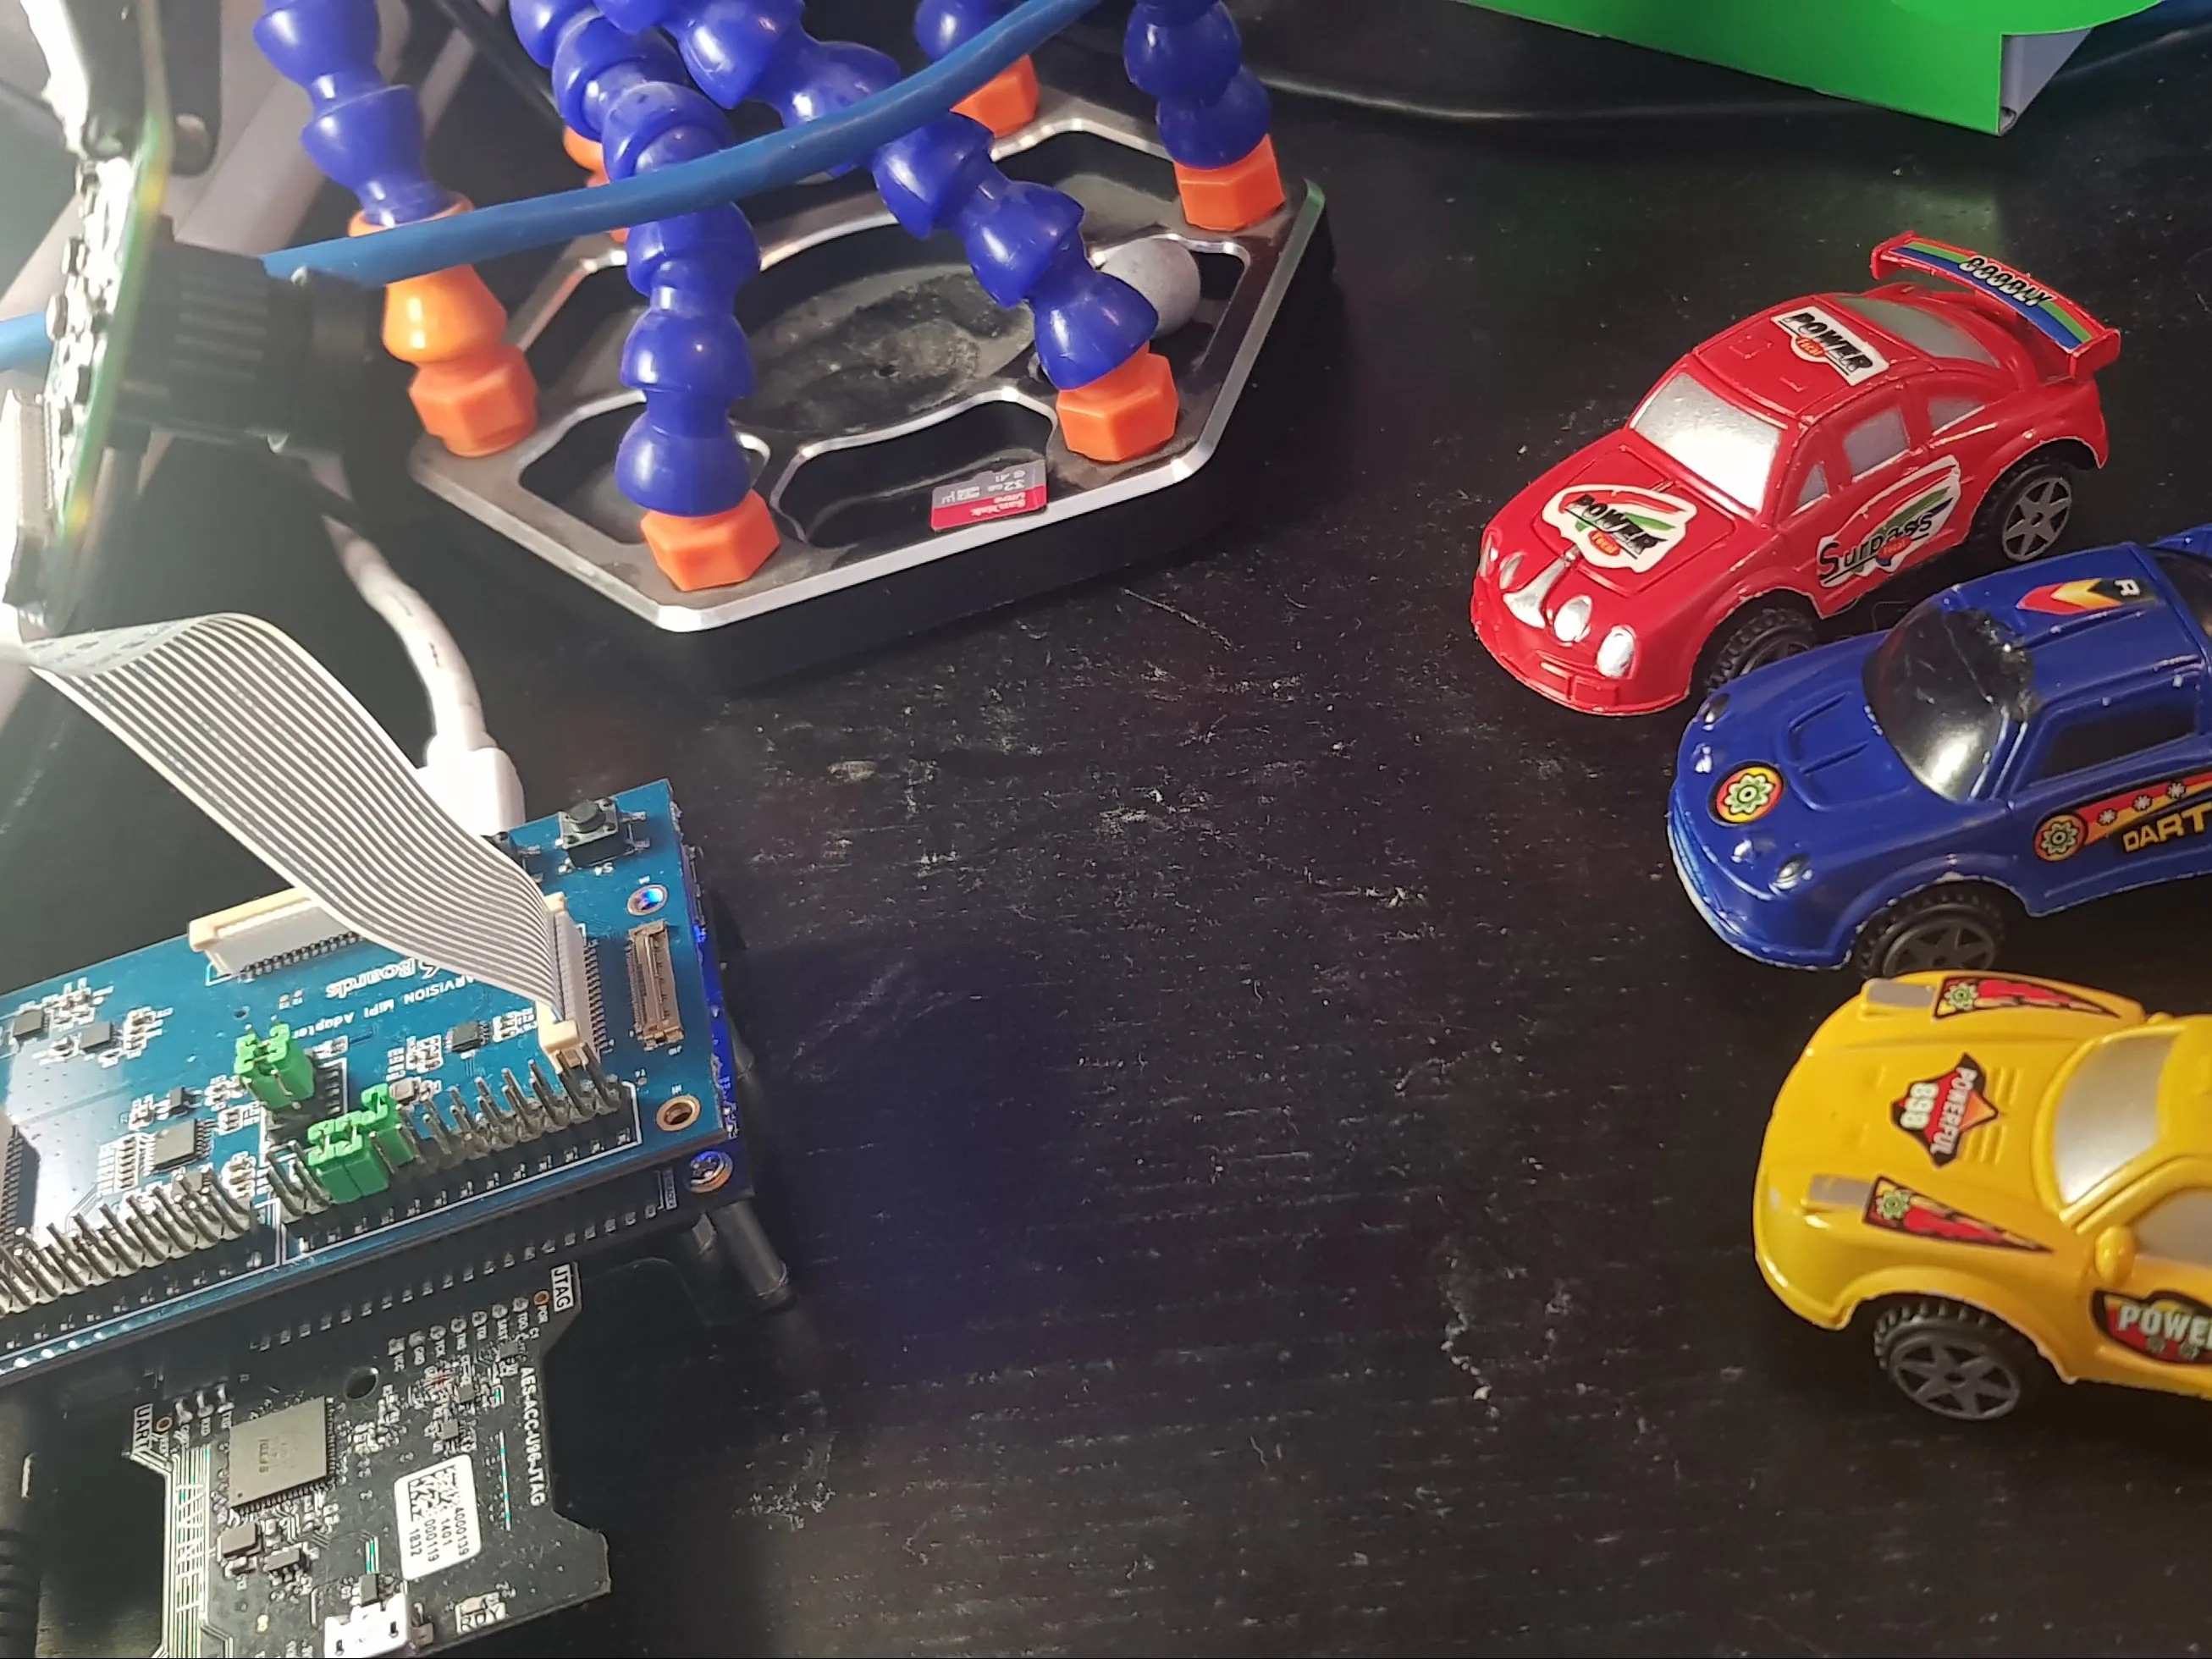
Concept to Prototype U96: Part One
「从概念到原型」Ultra96V2 系列第一篇:用裸机方式搭一条 MIPI 图像处理流水线。
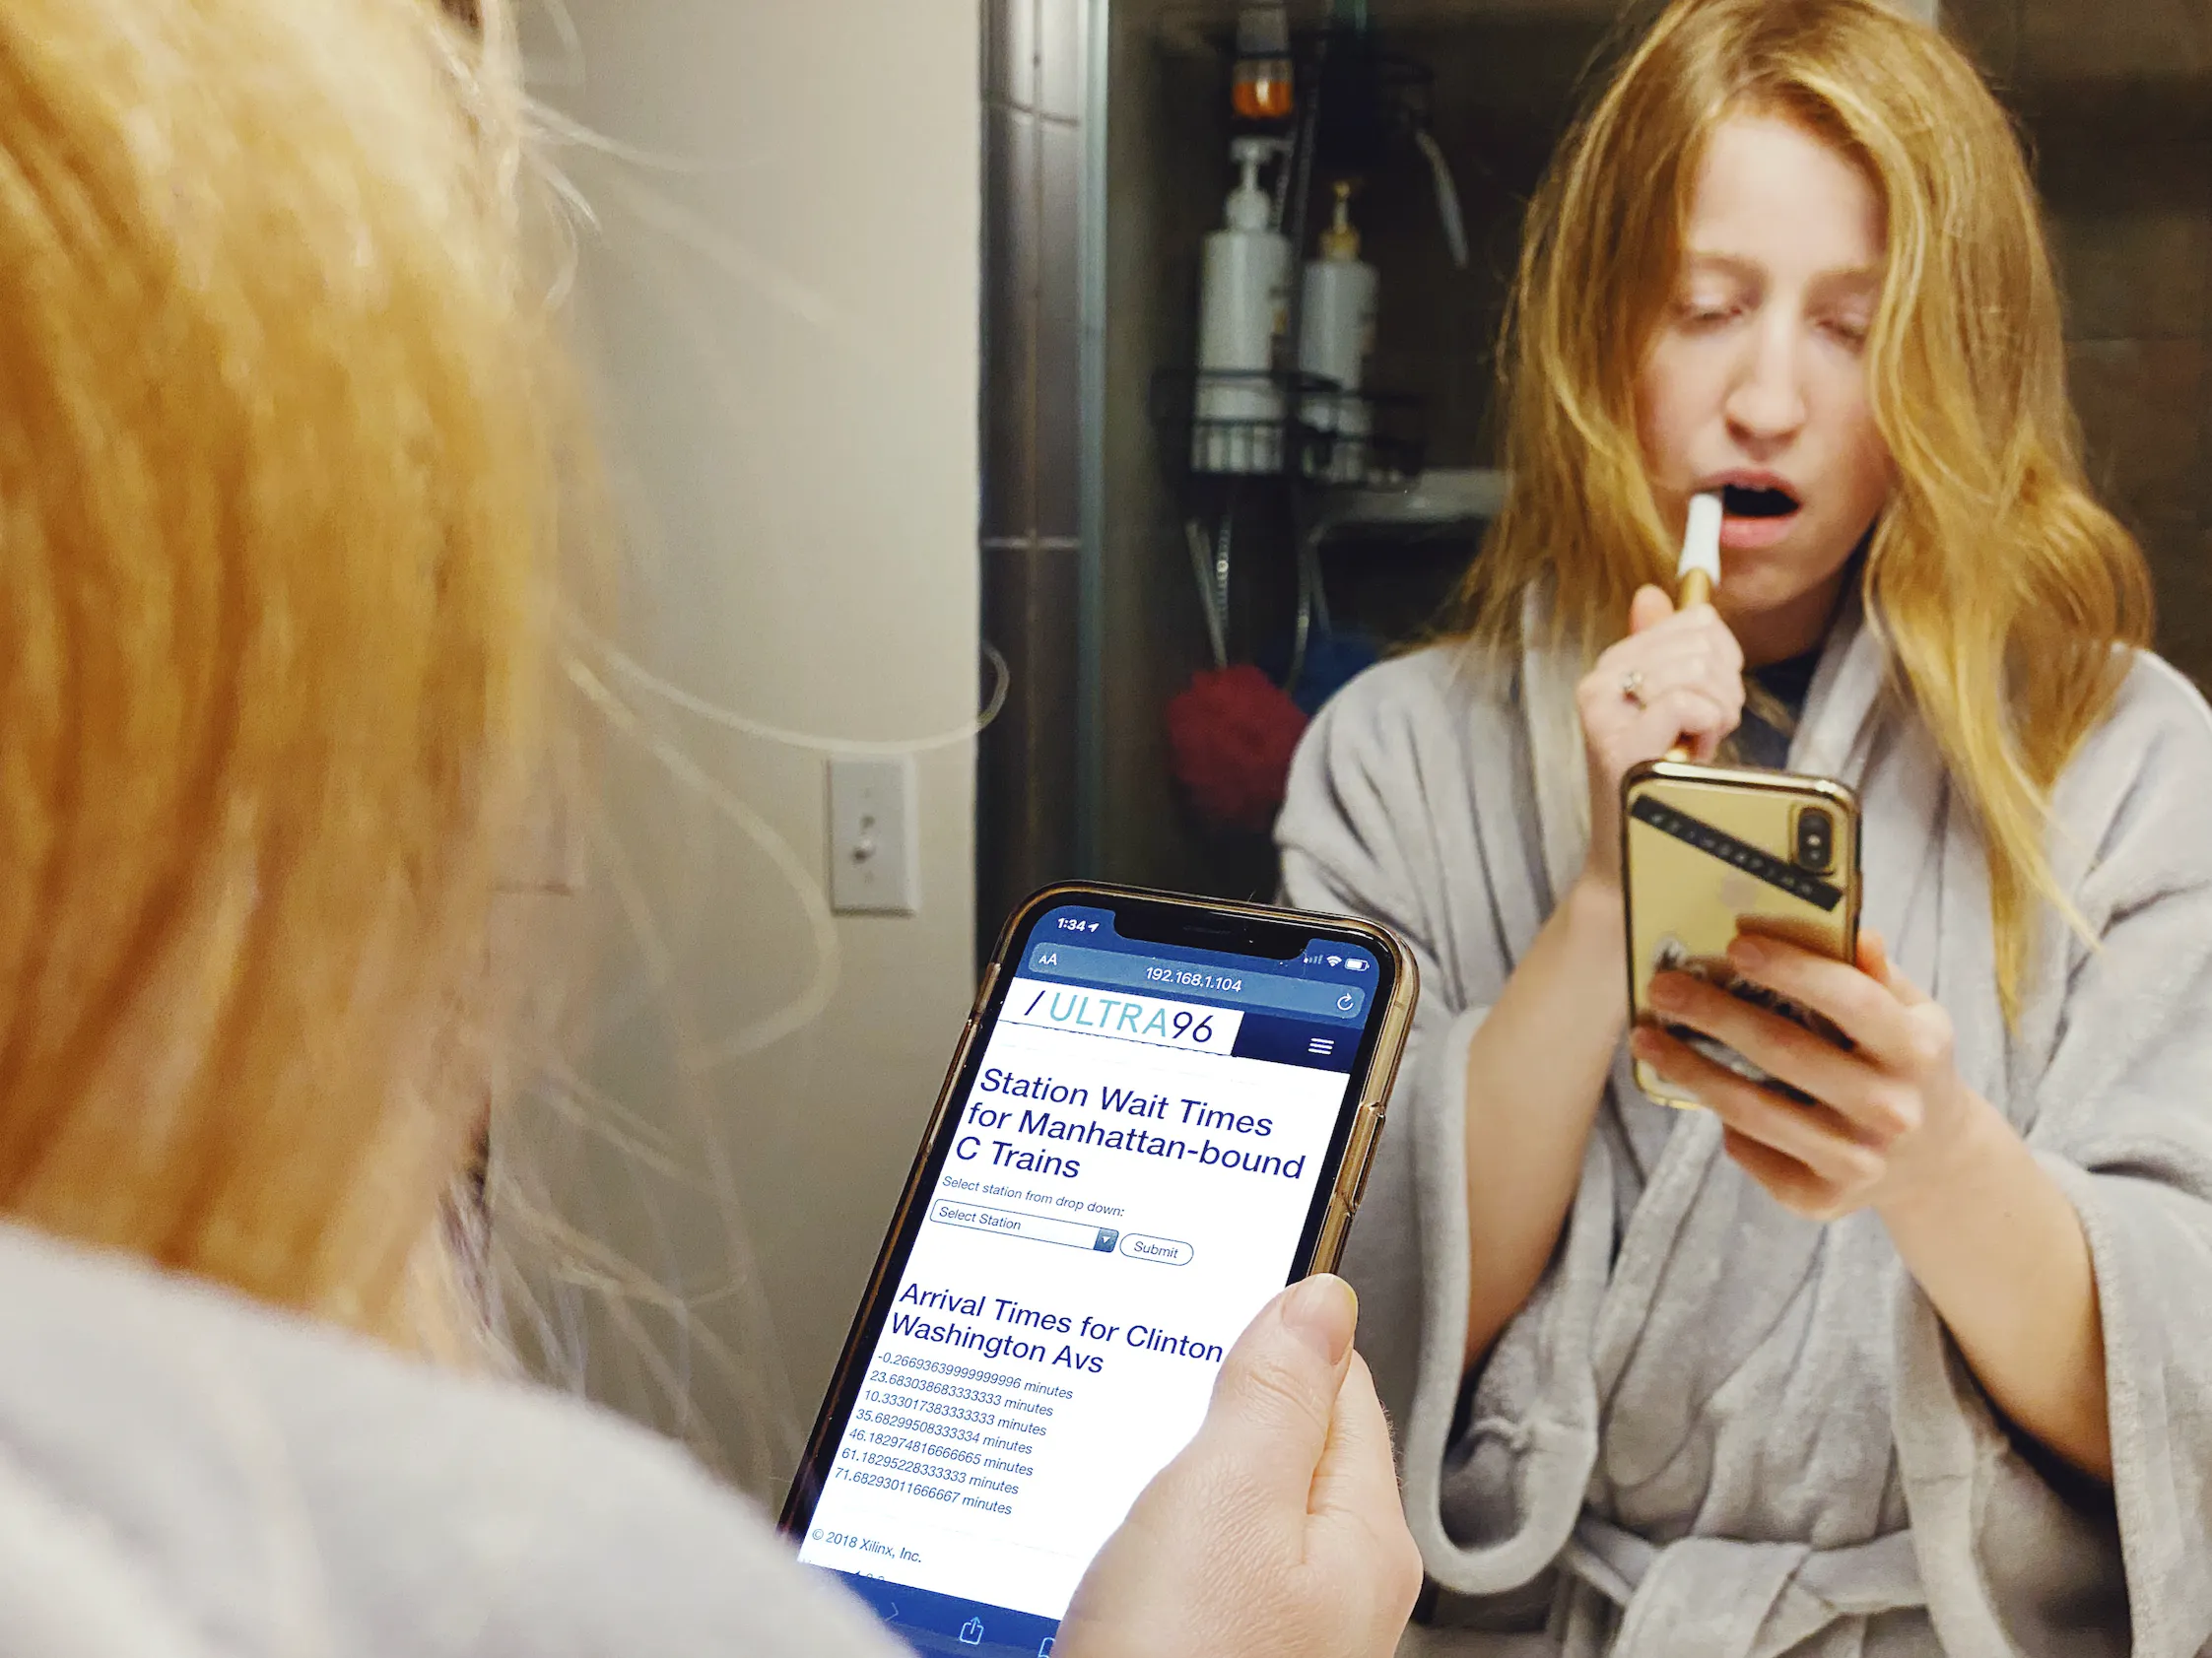
Live NYC Subway Monitor App on Ultra96 FPGA
用 Ultra96 与纽约 MTA 的 GTFS 数据源,做一个追踪通勤地铁实时动态的 Web 应用。
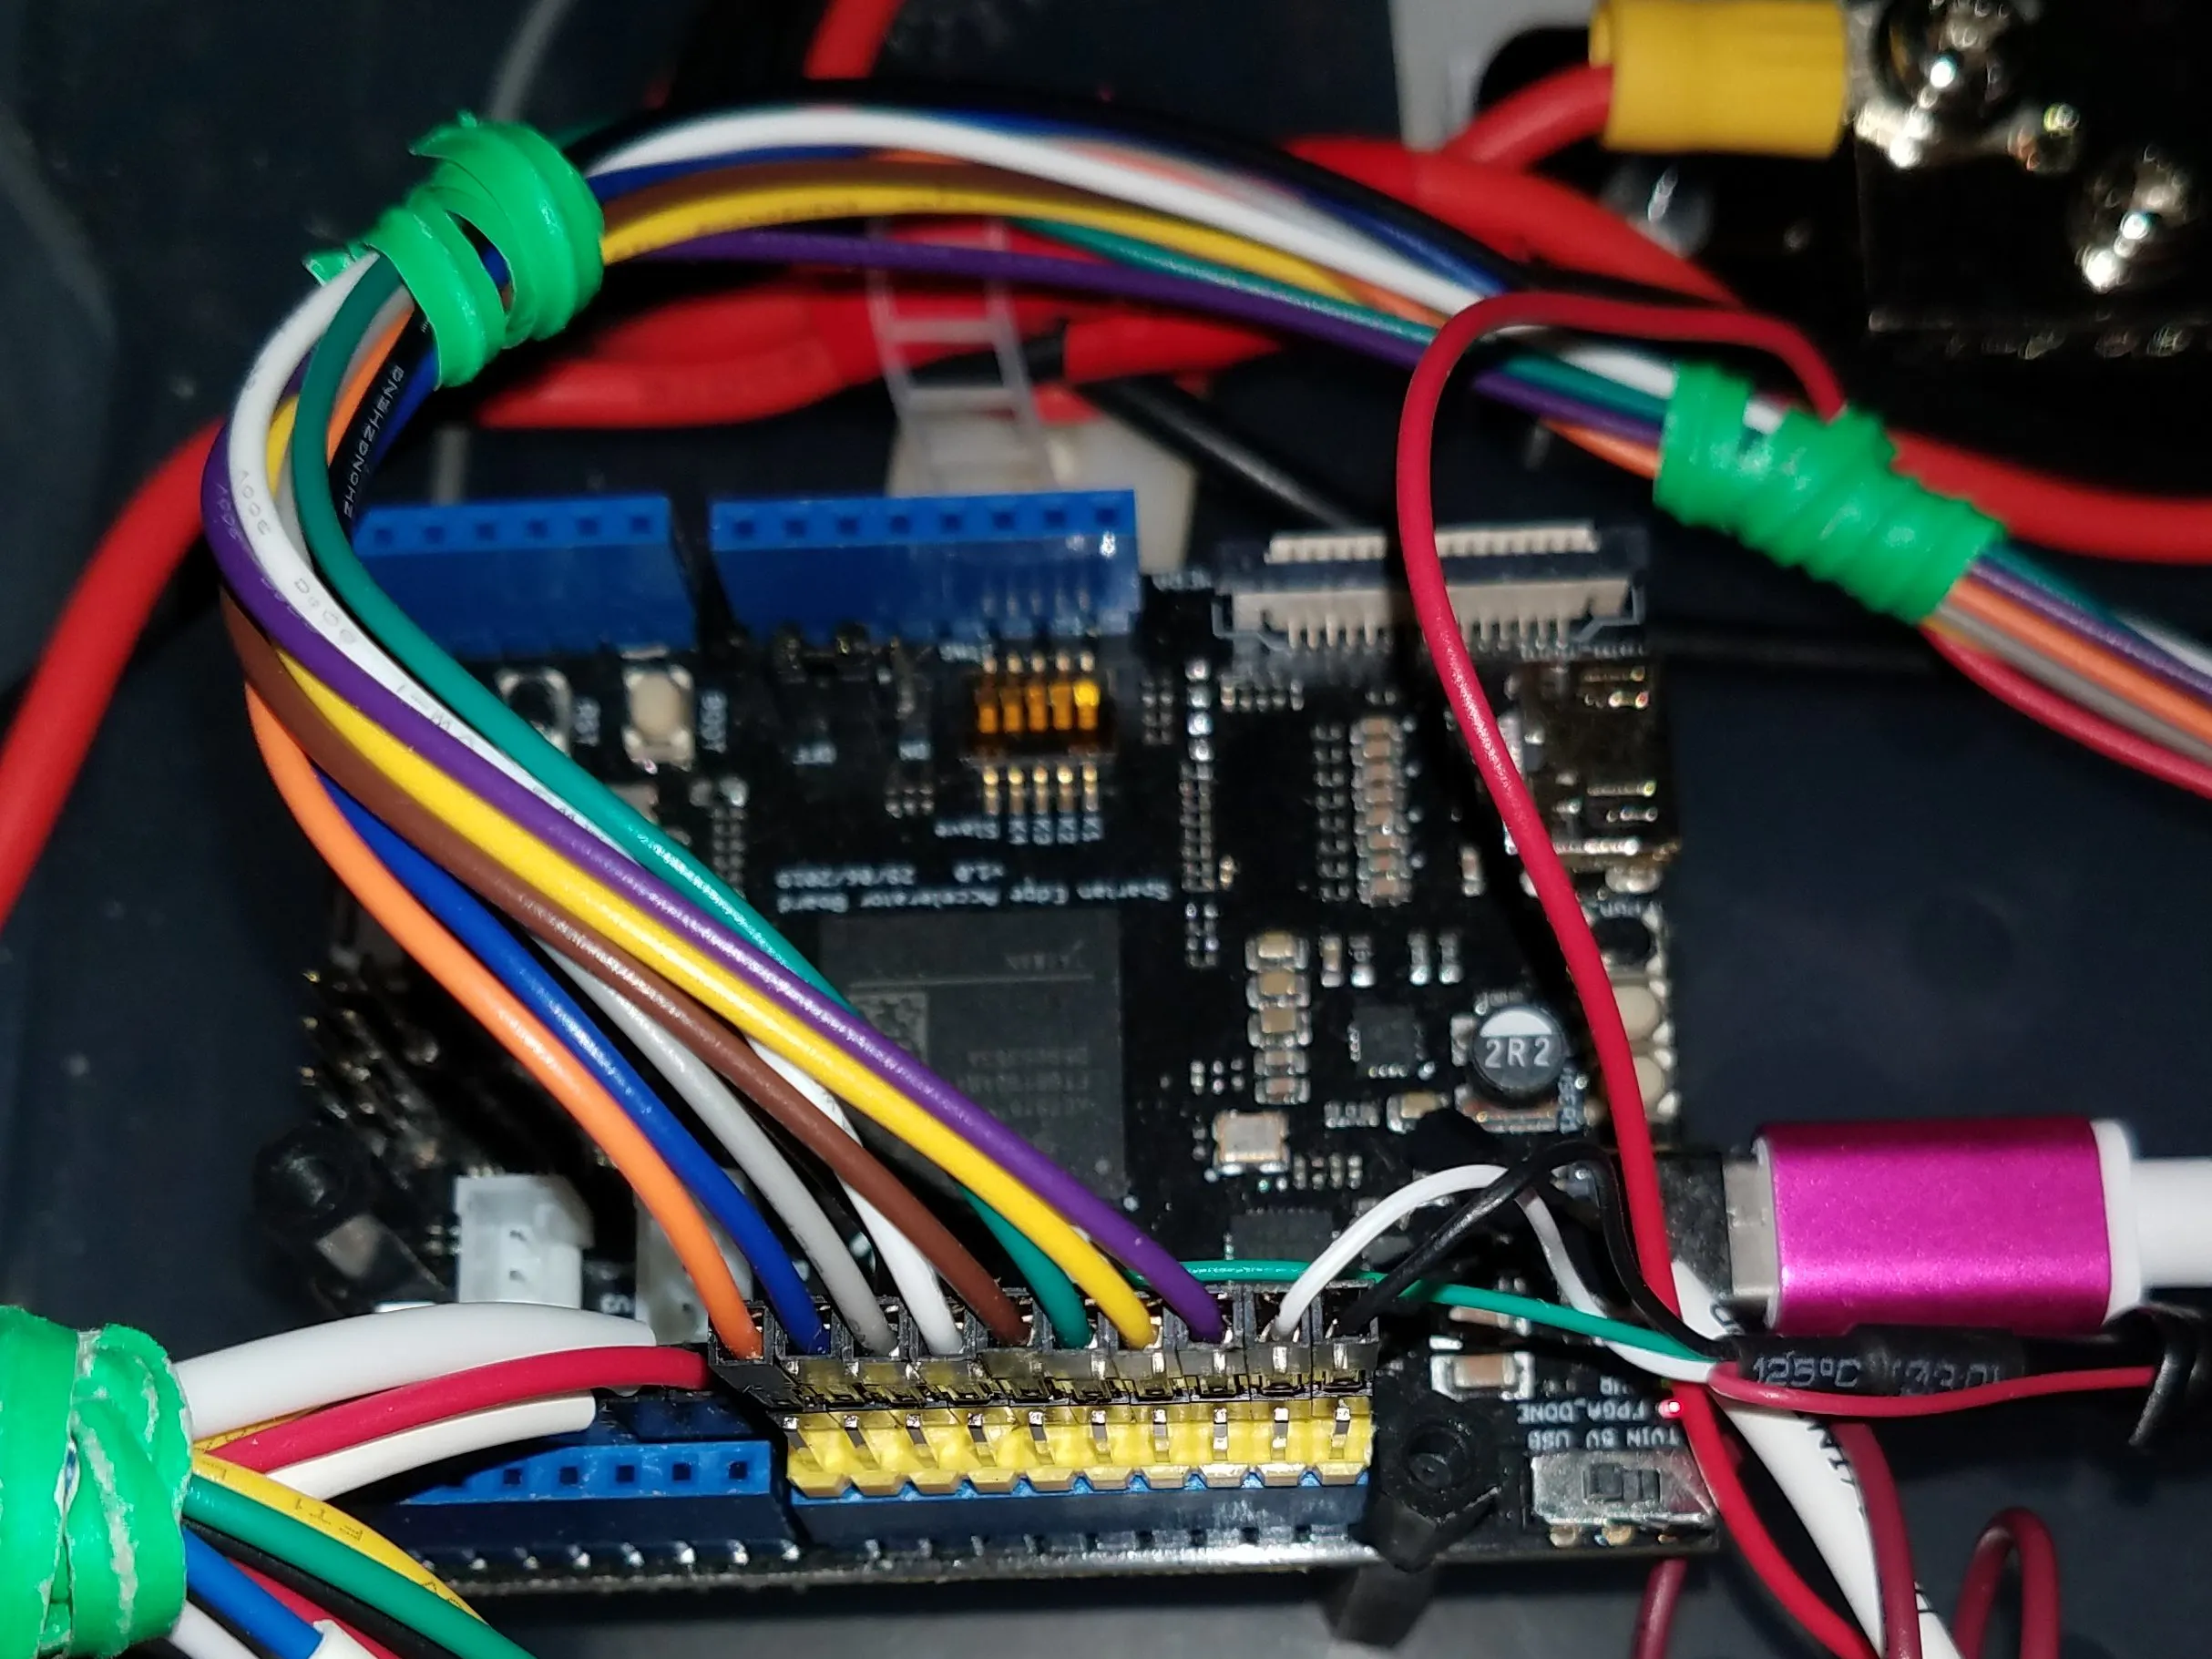
Xilinx Vivado board files for Spartan Edge Accelerator - 1
为 Xilinx Vivado/Vitis 定制板级文件,加速 SEEED Studio 平价 Spartan Edge Accelerator 平台的 FPGA 开发。
致谢原作者与平台
本平台聚合的所有项目均来源于上述开源平台,版权归原作者所有。我们尊重每一位开源贡献者的劳动成果,所有内容均遵循其原始开源许可协议。如果您是项目作者并希望移除相关内容,请联系我们。